
HUB MONACO 63 : Plateforme de R&D en IA industrielle, robotique et énergie intelligente soutenue par le SPW
Programme de R&D expérimental soutenu par le SPW · Conçu pour un déploiement dans les secteurs de l'acier et de la métallurgie, de la construction automobile, de la logistique lourde et des ports, de l'énergie et des services publics, de l'aviation et des aéroports, ainsi que de l'entreposage. Développé dans le cadre d'un programme d'ingénierie et de validation de 36 mois SPW DI 26/083 à Nandrin, en Wallonie.


PLATEFORME D'INTELLIGENCE INDUSTRIELLE
MONACO 63 HUB
MONACO 63 HUB est une plateforme d'intelligence industrielle intersectorielle qui combine l'orchestration déterministe machine-à-machine, la robotique en environnement difficile, le LiDAR 3D haute vitesse et l'IA spatiale avec la gestion prédictive de l'énergie. Son architecture est conçue pour un déploiement reproductible dans les secteurs de l'acier, de l'automobile, de la logistique, des ports, de l'aviation, de l'énergie et de l'entreposage.



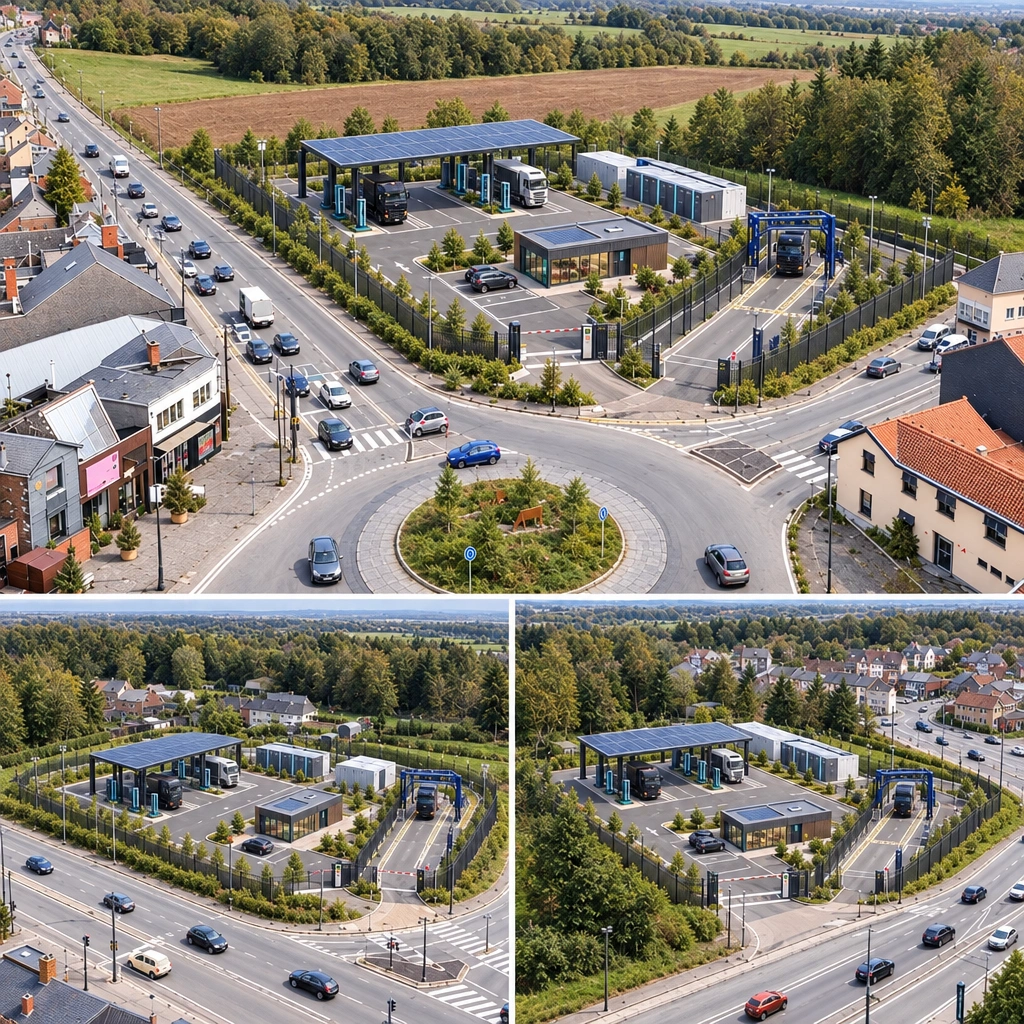
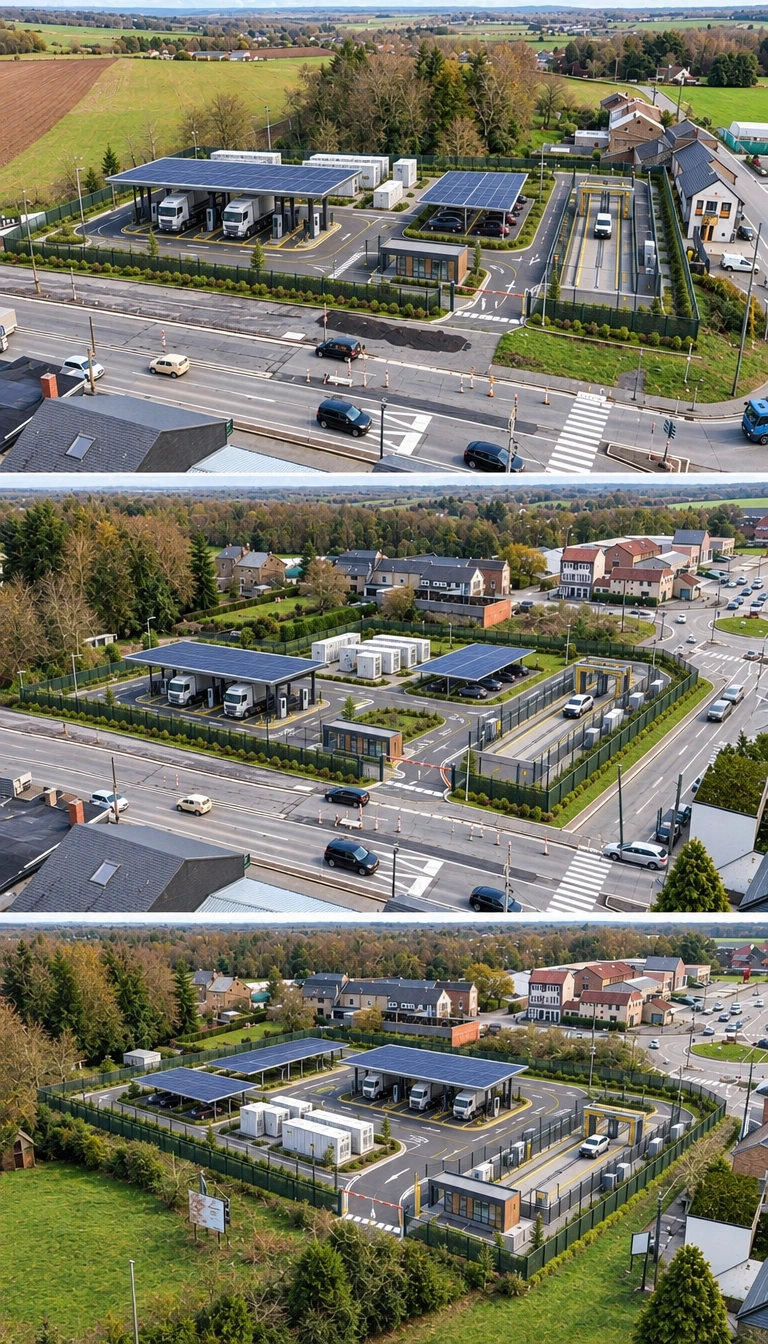
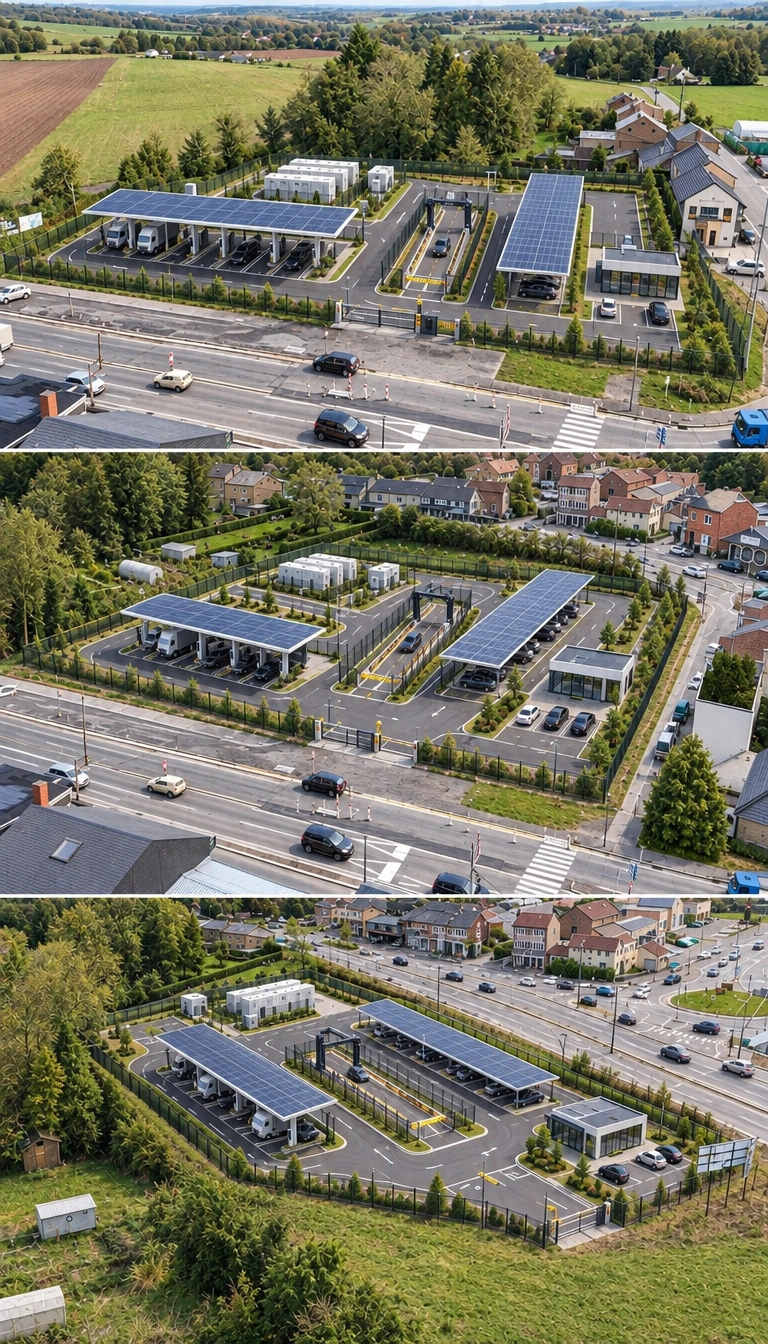
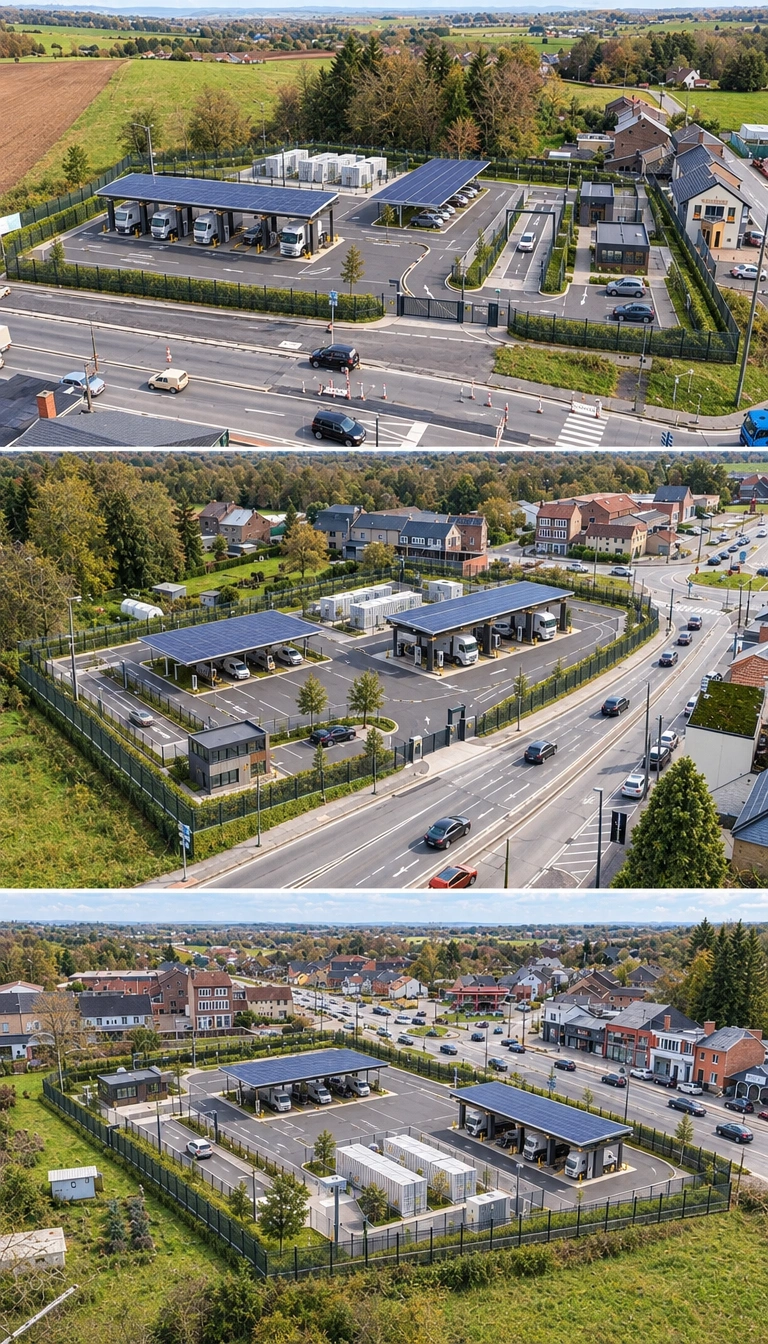
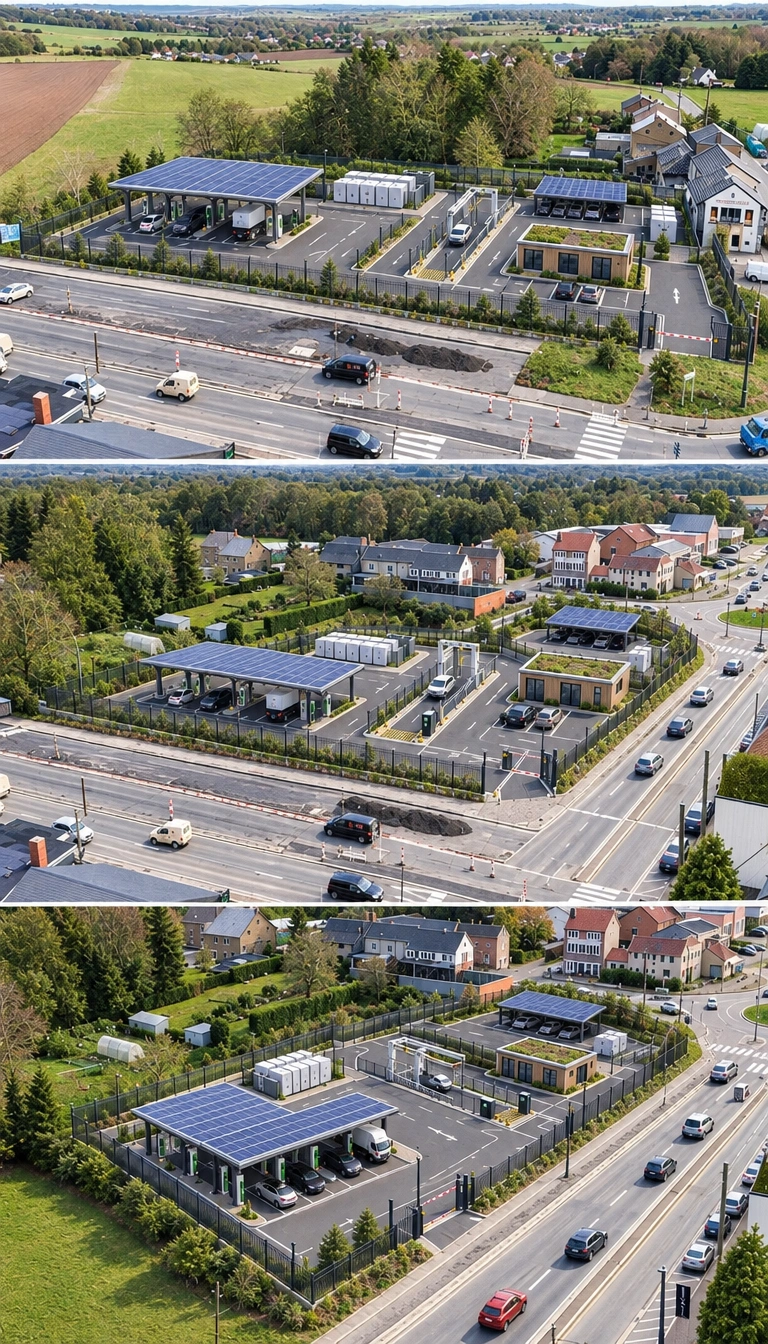
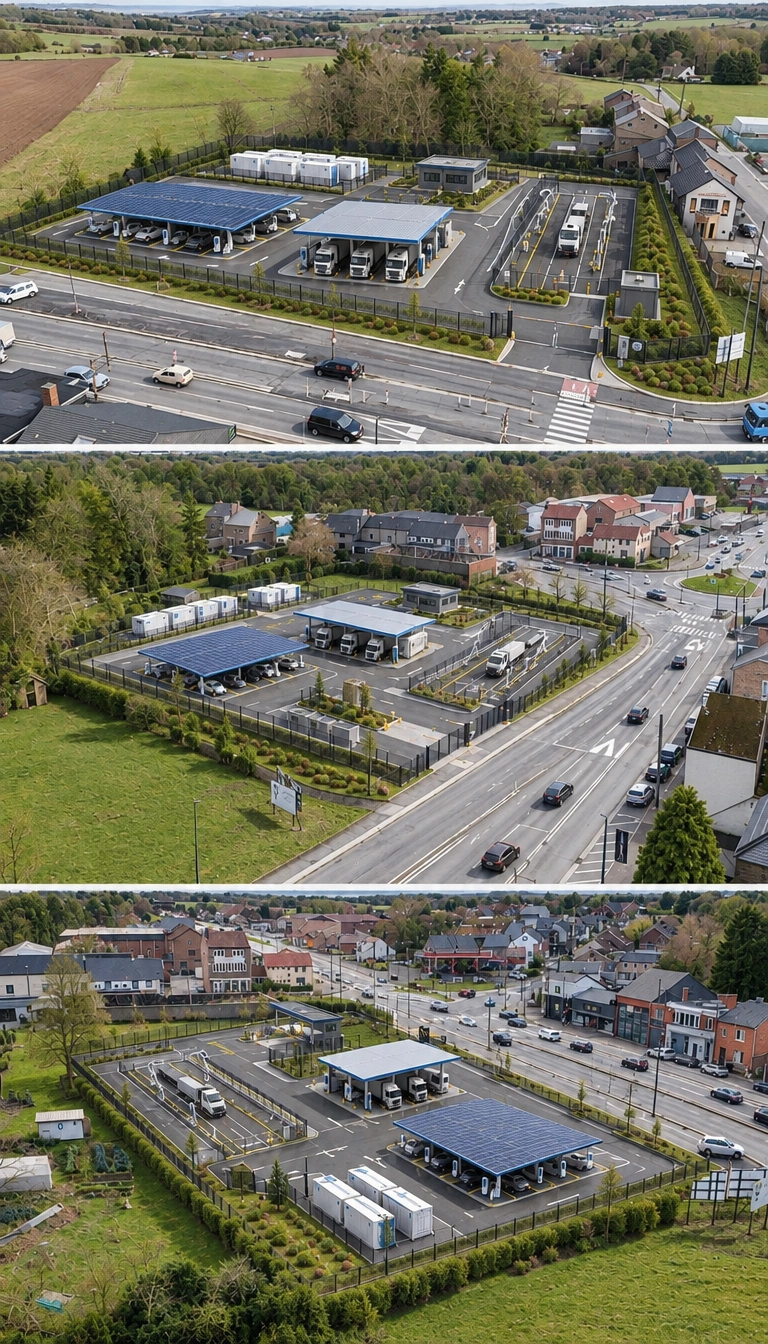
Nandrin N63 à Liège, en Wallonie, est l'environnement de validation en conditions réelles prévu pour le programme SPW DI 26/083. Le cadre est conçu pour évaluer l'interopérabilité des protocoles, la protection robotique, la reconstruction LiDAR, la gestion prédictive de l'énergie, la sécurité opérationnelle et la protection des données dans des conditions définies. Une architecture de projet antérieure a reçu une note de 5/5 pour la stratégie de marketing commercial / potentiel de marché dans le cadre d'Eurostars-3 ; cela ne certifie pas le programme actuel et ne démontre pas une performance achevée.
4 PACKS DE TRAVAIL R&D PRINCIPAUX · 18 MODULES COMMERCIAUX
Une plateforme industrielle DeepTech multisectorielle
MONACO 63 HUB est une plateforme européenne industrielle cyber-physique et DeepTech. Son programme de développement expérimental de 36 mois combine quatre lots de travaux (WP1–WP4) SPW principaux avec 18 modules commerciaux avancés pour six secteurs industriels : acier et métallurgie lourde, construction automobile, usines énergivores, ports maritimes et douanes, installations chimiques et réseaux d'inspection de véhicules. L'installation Nandrin N63 sert de banc d'essai de validation en conditions réelles soutenu par le SPW (Réf : DI 26/083). Les indicateurs techniques et financiers restent des objectifs de validation R&D et des scénarios de planification commerciale jusqu'à validation documentée.
Portefeuille d'applications commerciales · Modules 05–22
Logiciels B2B évolutifs et applications d'IA (Modules 05–22)
Les quatre lots de travaux soutenus par le SPW fournissent une base commune pour 18 applications commerciales. Chaque module représente une opportunité de déploiement et de licence potentielle ; la préparation, la validation client, la certification, l'intégration et les exigences matérielles seront évaluées pour chaque cas d'utilisation spécifique.
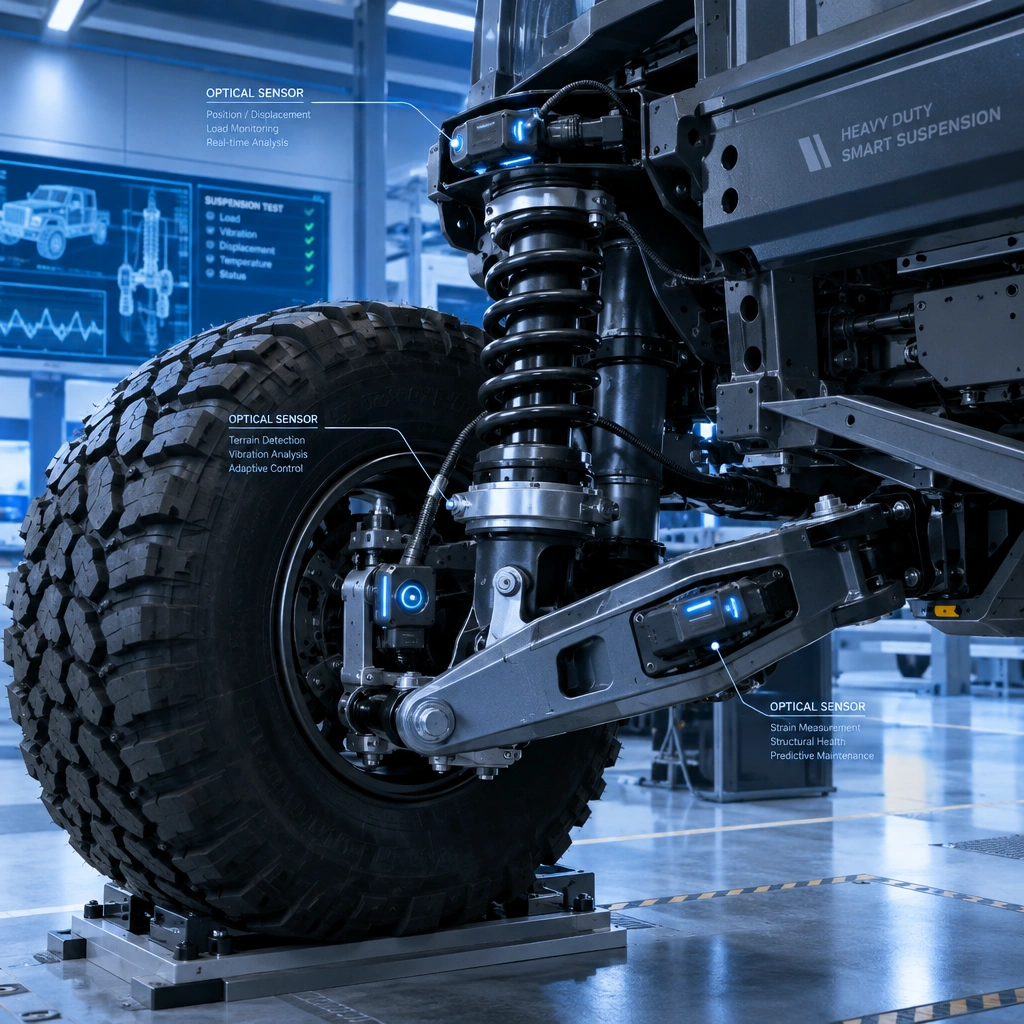
15 · Suspension dynamique et contrôle de charge
Estimation géométrique de l'équilibre de la charge et de l'état de la suspension.
Validation R&D des méthodes d'estimation de l'équilibre de la charge et de l'état de la suspension à l'aide de capteurs 3D en temps réel. Cette capacité est en cours de développement pour soutenir des opérations de véhicules lourds plus sûres et plus efficaces ; la précision des mesures et les performances opérationnelles restent soumises à une validation sur le terrain.
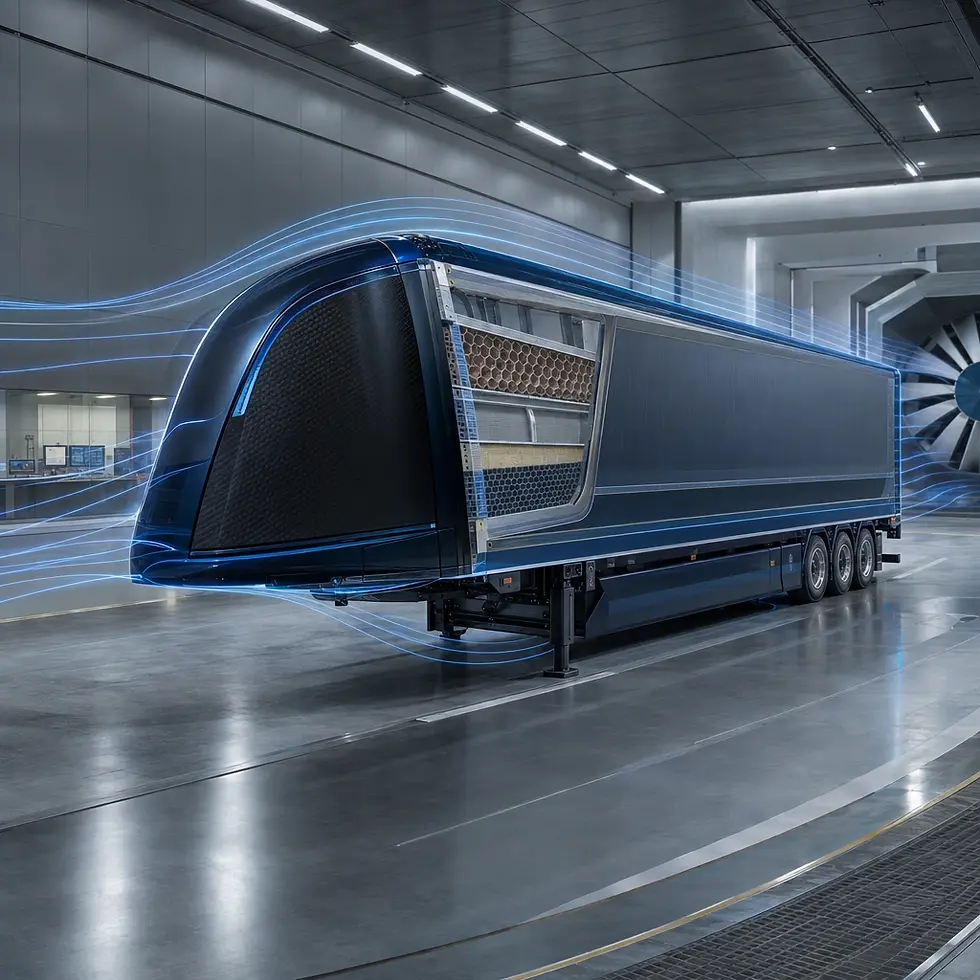
16 · API de géométrie aérodynamique de flotte
Profilage des remorques pour identifier les anomalies aérodynamiques.
Développement R&D de méthodes d'analyse du profilage des remorques et de la géométrie aérodynamique pour identifier les anomalies potentielles liées à la traînée. Les travaux explorent la détection 3D et la modélisation géométrique pour l'évaluation de l'efficacité des flottes ; les résultats restent soumis à calibration et validation opérationnelle.
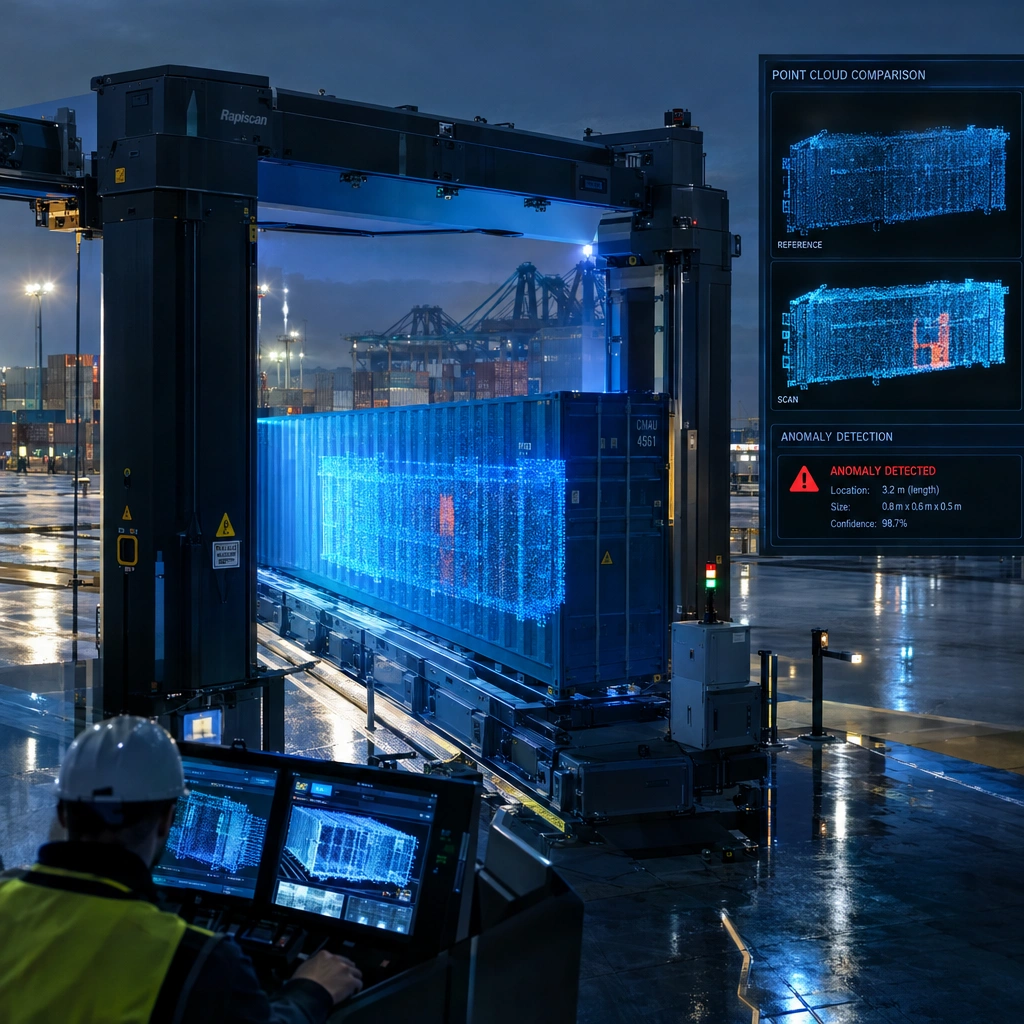
17 · Dépistage des anomalies de conteneurs et remorques 3D
Comparaison de géométrie 3D pour signaler les anomalies structurelles en vue d'une inspection ultérieure.
Validation R&D des méthodes de comparaison de géométrie 3D pour les conteneurs et remorques, incluant la détection d'anomalies structurelles potentielles, de déformations et d'irrégularités de charge. Les résultats sont destinés à soutenir une inspection ultérieure et restent soumis à des tests sur le terrain.
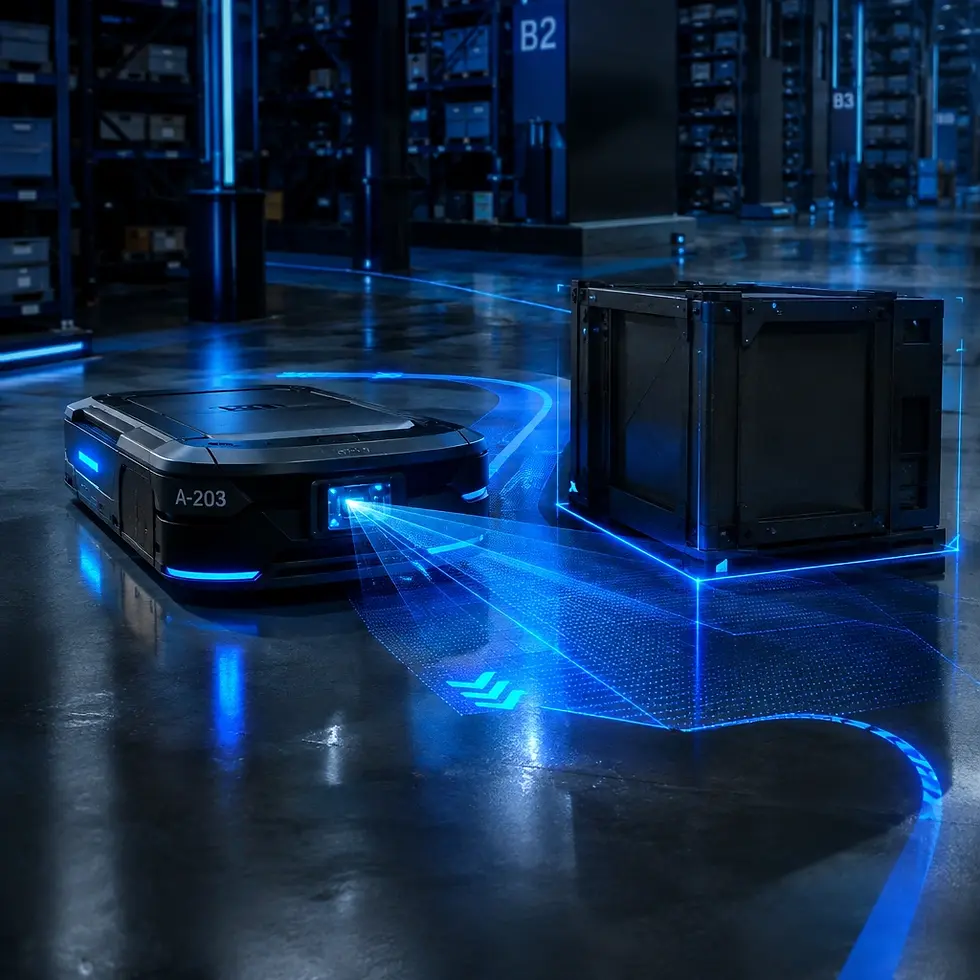
18 · Sub-5 ms Dynamic Obstacle Replanning
LiDAR-informed robotic path recalculation when obstacles enter the workspace.
R&D development of LiDAR-informed robotic path-recalculation methods when obstacles enter the workspace. The work explores low-latency perception and control for dynamic industrial environments; the sub-5 ms response target remains a validation objective, not completed performance.
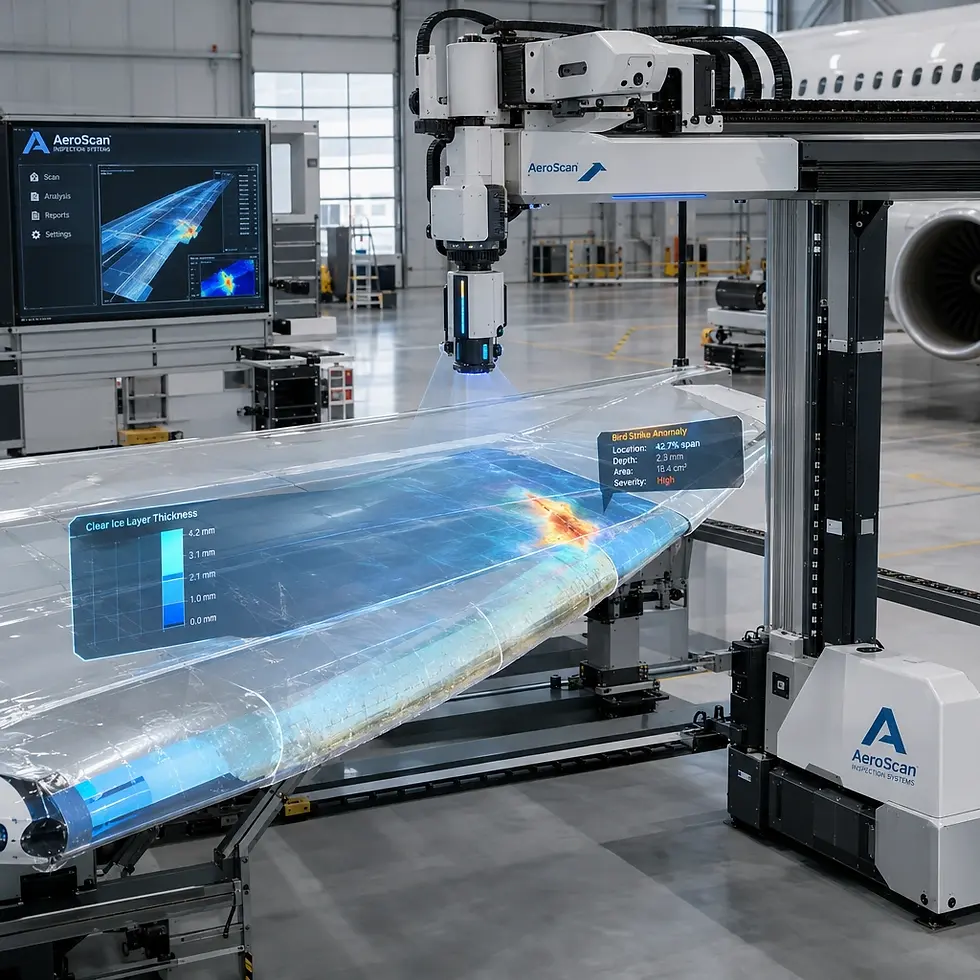
19 · Aircraft Wing Clear-Ice & Structural Scan
Non-contact scanning concept for ice and structural anomaly detection.
R&D development of non-contact 3D LiDAR and thermal scanning methods for aircraft-surface inspection, including research into clear-ice thickness and potential bird-strike or hail damage. Detection reliability and pre-flight use remain subject to controlled testing and aviation-relevant validation.
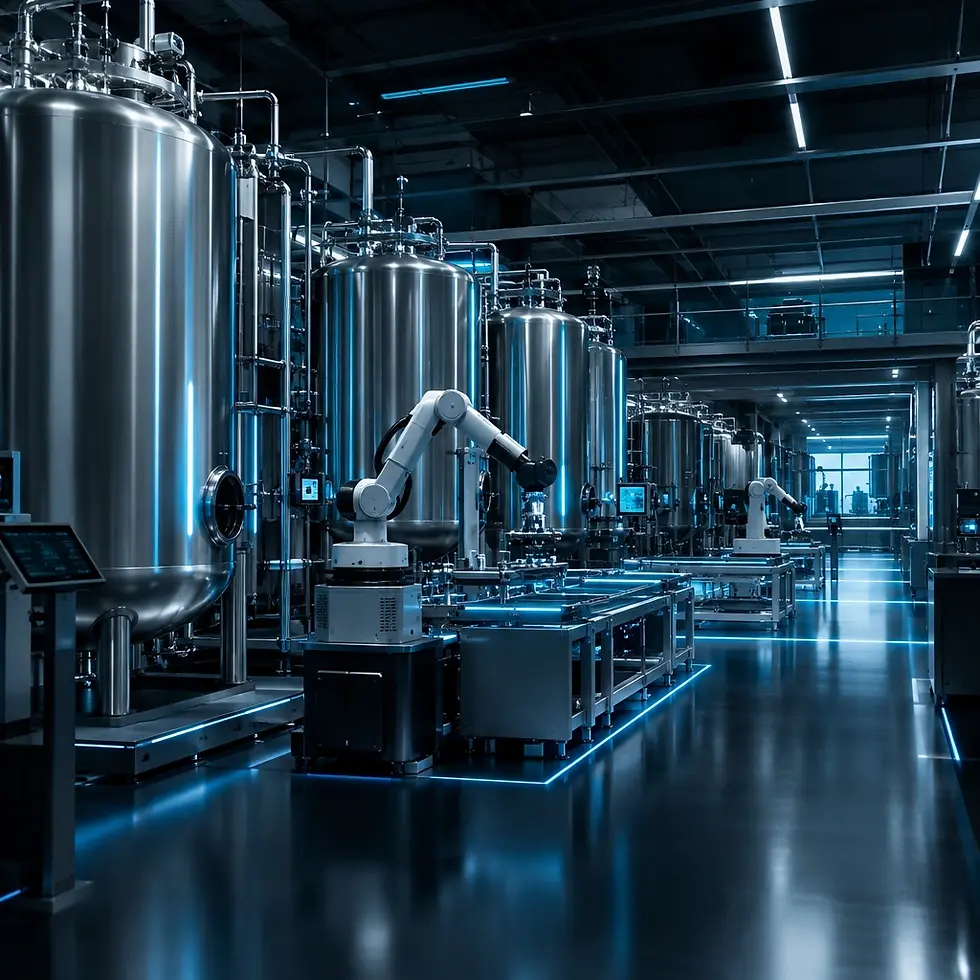
20 · Sterile Tank & Process-Line Robotics
Robotic protection and process automation for controlled environments.
R&D development of pressurized, chemical-resistant robotic protection and AI-assisted dosing-control methods for controlled sterilization environments. The work explores unmanned, low-contamination operation across food, beverage, dairy and pharmaceutical settings; safety, dosing accuracy and process performance remain subject to pilot validation.
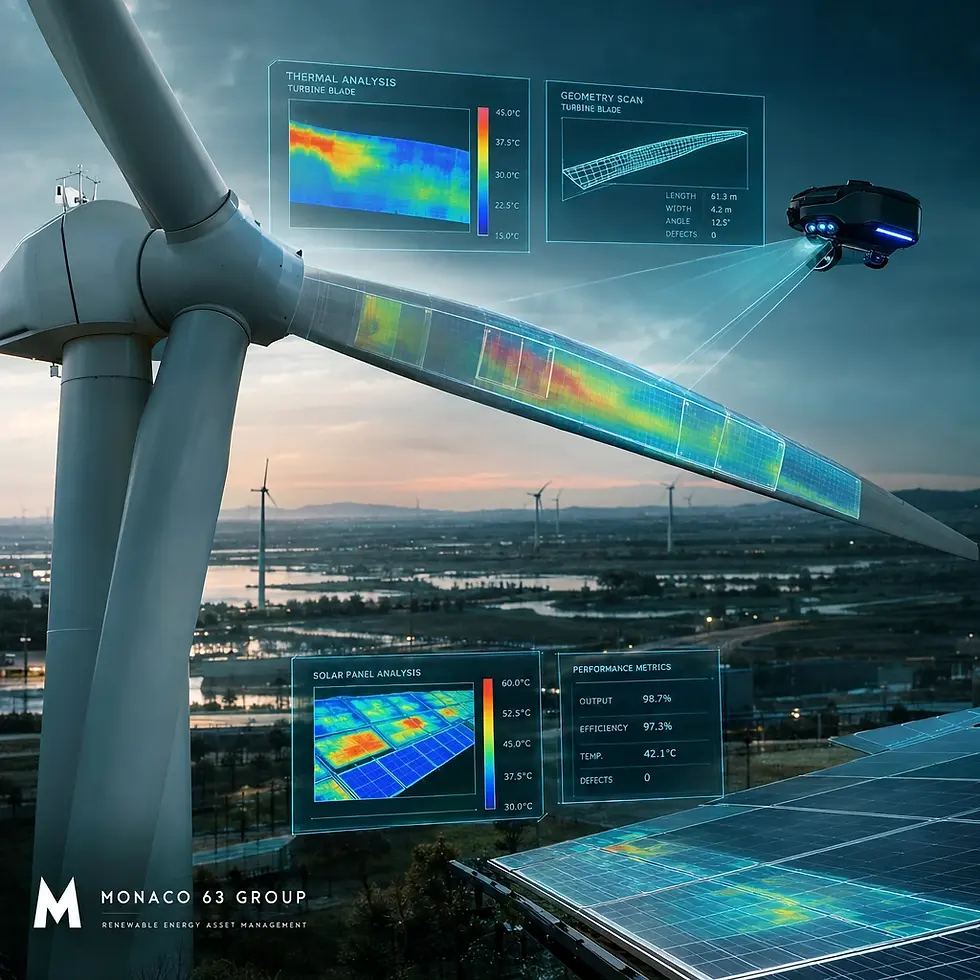
21 · Wind Blade & Solar Micro-Crack Scanner
Geometric and thermal anomaly screening for renewable-energy assets.
R&D development of high-resolution 3D geometric and thermal anomaly-detection methods for renewable-energy assets. The work explores early identification of potential structural micro-cracks, blade erosion and photovoltaic hotspots; detection accuracy and failure-prevention value remain subject to field validation.
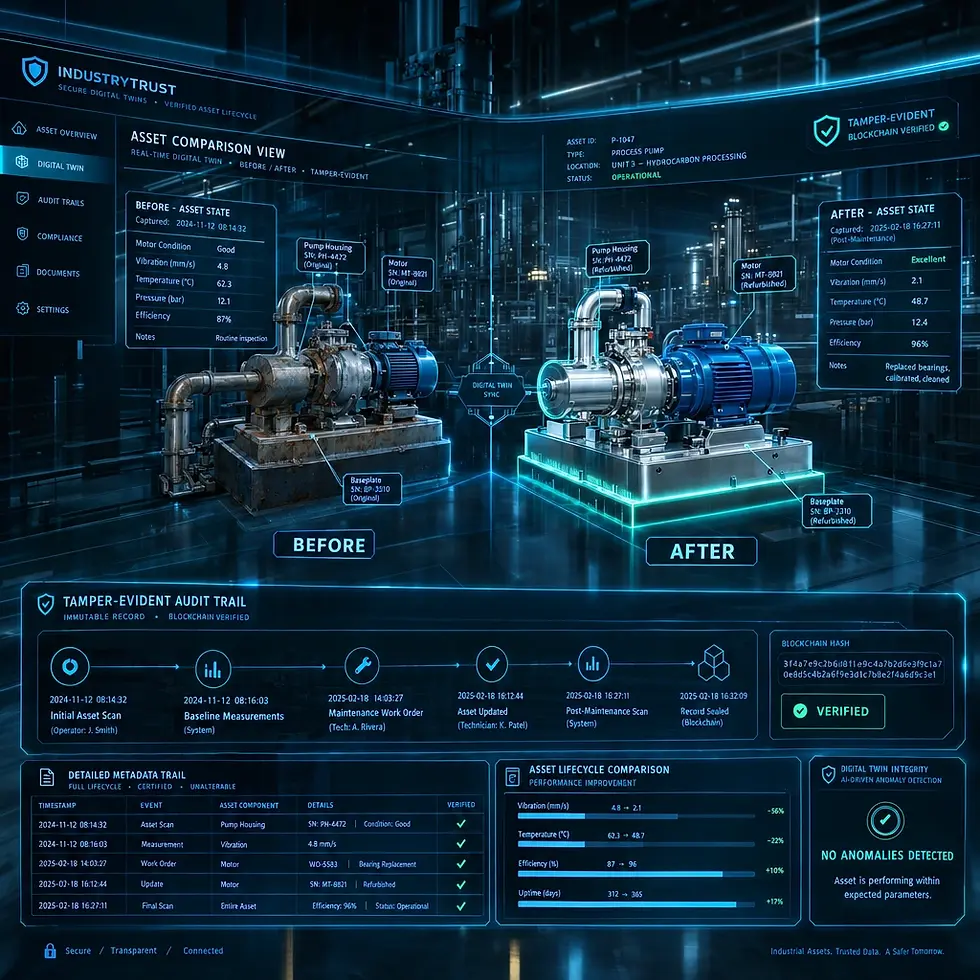
22 · Tamper-Evident 3D Digital Twin Record
Before-and-after 3D comparison to support condition and damage records.
R&D development of automated before-and-after 3D point-cloud comparison with edge-based privacy protection. The work explores cryptographically verifiable digital records for fleet-damage and insurance-claim workflows; legal, technical and evidential suitability remain subject to validation.


01 — Multi-Vendor Orchestration
A deterministic control layer that coordinates robots, chargers and sensors from different manufacturers in real time. The work focuses on timing consistency, shared safety logic and a unified open interface.

02 — Protective Robotics Engineering
Protective sealing, coatings and material testing for robots operating in wet, corrosive and chemically aggressive conditions. The work aims to improve service life and reduce maintenance downtime.

03 — Continuous 3D Vehicle Profiling
Sensor fusion for building a live 3D model of each vehicle as it moves, allowing robotic tools to adapt their paths to changing geometries without interrupting the workflow.

04 — Predictive Microgrid Management
Forecasting models for balancing solar generation, battery storage and charging demand in advance. The work targets lower peak loads and improved energy resilience across the hub.
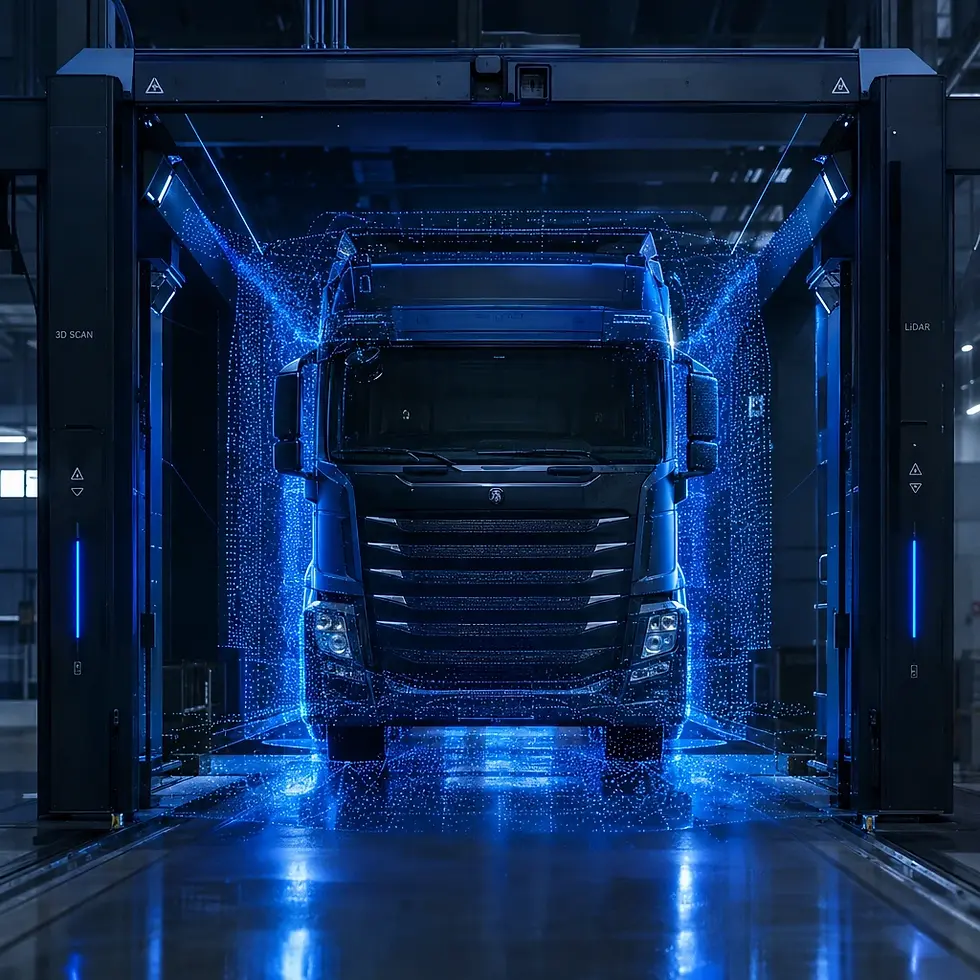
05 · Inspection 3D sans contact de l'extérieur et du soubassement
Validation R&D de méthodes de numérisation 3D sans contact pour la détection des dommages, de la corrosion et des anomalies visibles du soubassement. La capacité est en cours de développement et de test au sein de l'infrastructure partagée LiDAR, d'automatisation et d'informatique en périphérie ; les performances restent soumises à une validation sur le terrain.
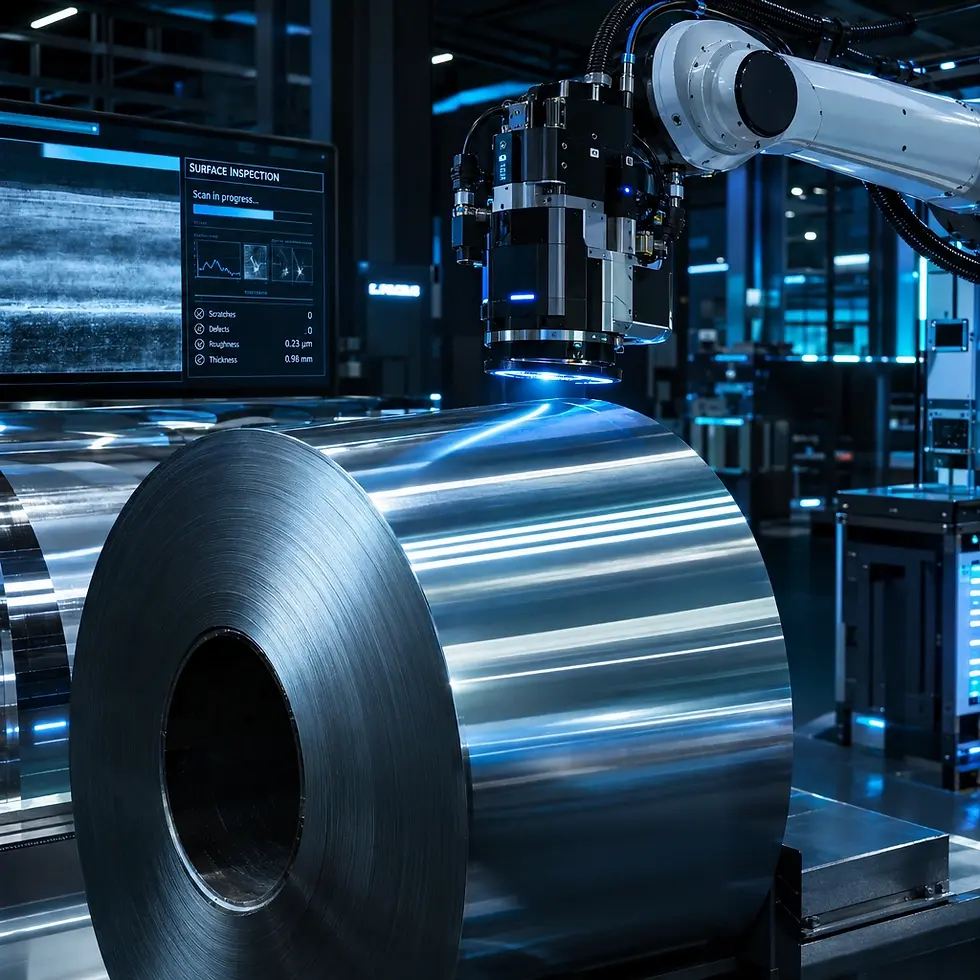
06 · Gardien de la qualité des surfaces en acier réfléchissant
Inspection assistée par IA des surfaces métalliques réfléchissantes pour détecter les anomalies de qualité visibles.
Périmètre R&D : Le LiDAR seul peut ne pas fournir de mesures fiables sur des surfaces transparentes ou hautement réfléchissantes dans toutes les conditions. Le programme explore donc la fusion de capteurs optiques, un éclairage approprié, le filtrage des réflexions et un étalonnage algorithmique adaptatif pour une inspection 3D fiable des surfaces métalliques réfléchissantes et en verre transparent. Ceci est présenté comme une activité de développement R&D, et non comme une performance aboutie. Les travaux exploiteront initialement l'infrastructure LiDAR, d'automatisation et informatique existante, du matériel supplémentaire n'étant envisagé que si techniquement nécessaire.
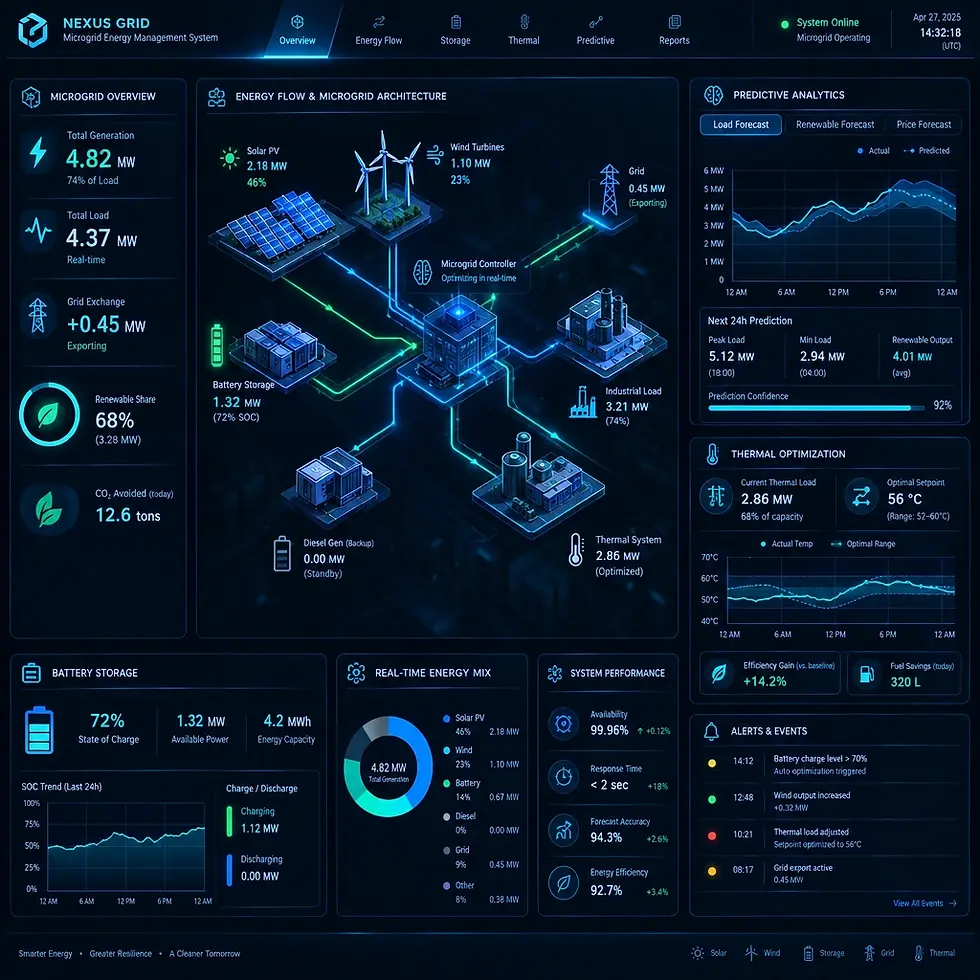
07 · Énergie à prix négatif & Optimisation thermique
Développement R&D de méthodes de planification énergétique prédictive répondant aux signaux du marché de l'électricité. Les travaux explorent des algorithmes pour coordonner la production renouvelable, le stockage et la demande de recharge ; les résultats restent soumis à une validation opérationnelle.
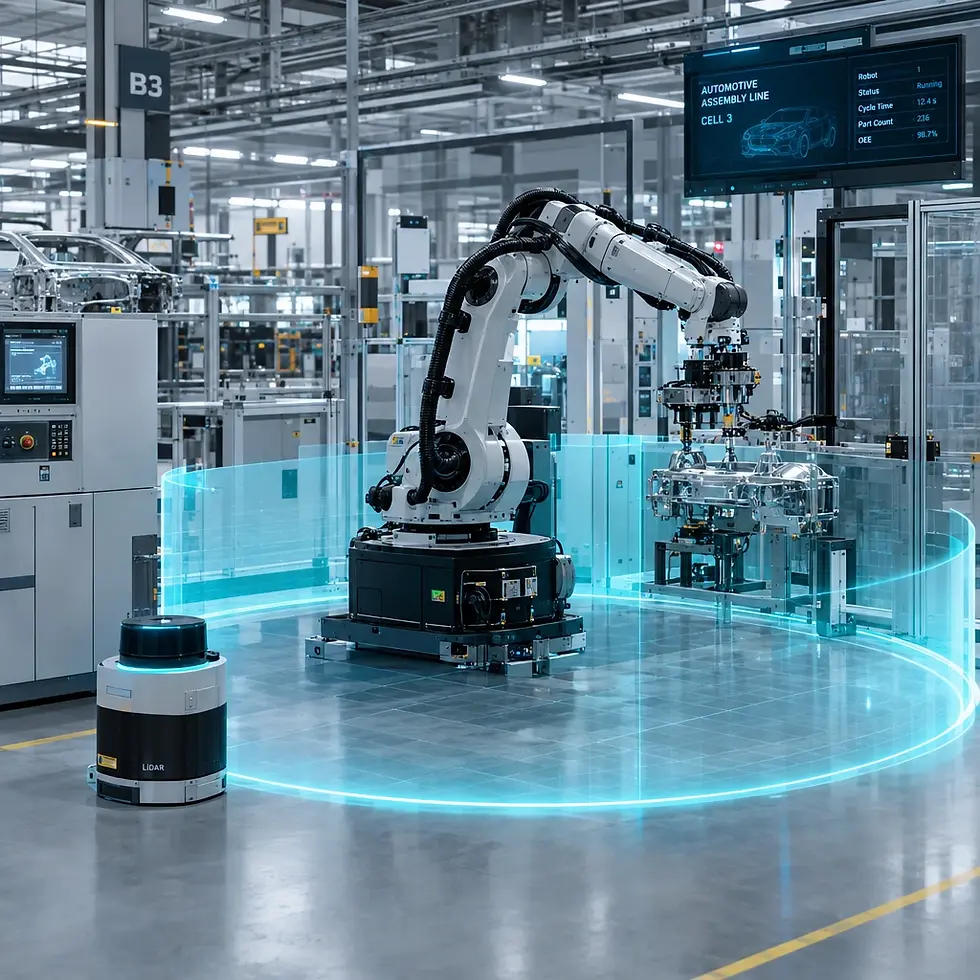
08 · Bouclier de sécurité homme-robot sans cage
Développement R&D de méthodes de surveillance dynamique des zones de sécurité LiDAR et de réponse des robots. Le travail explore la détection des risques homme-robot en temps réel et l'intervention contrôlée au sein de la plateforme d'automatisation partagée ; la performance reste soumise à validation.
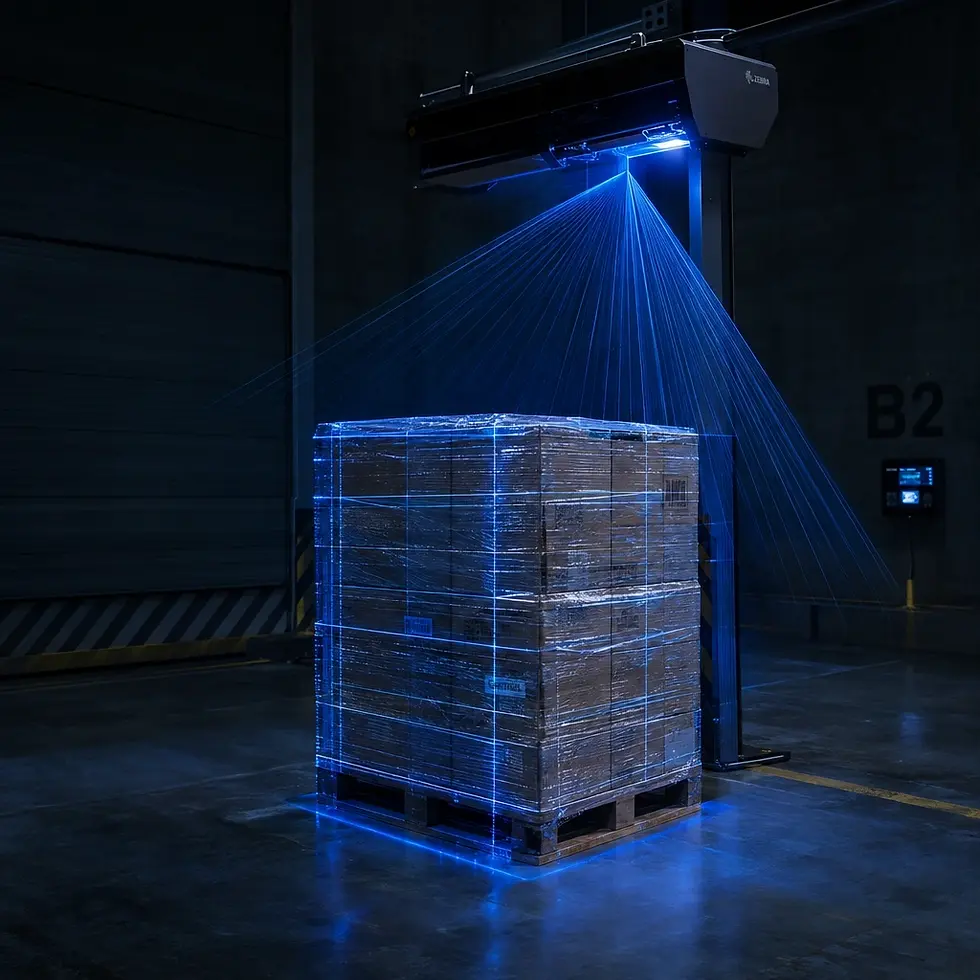
09 · Vérification du volume de palettes et de fret 3D
Validation R&D des méthodes de mesure de volume 3D et de profil de charge pour la vérification des cargaisons. Les travaux explorent les techniques de fusion de capteurs et d'étalonnage pour des mesures reproductibles dans des conditions de chargement variées ; les résultats restent soumis à des tests sur le terrain.
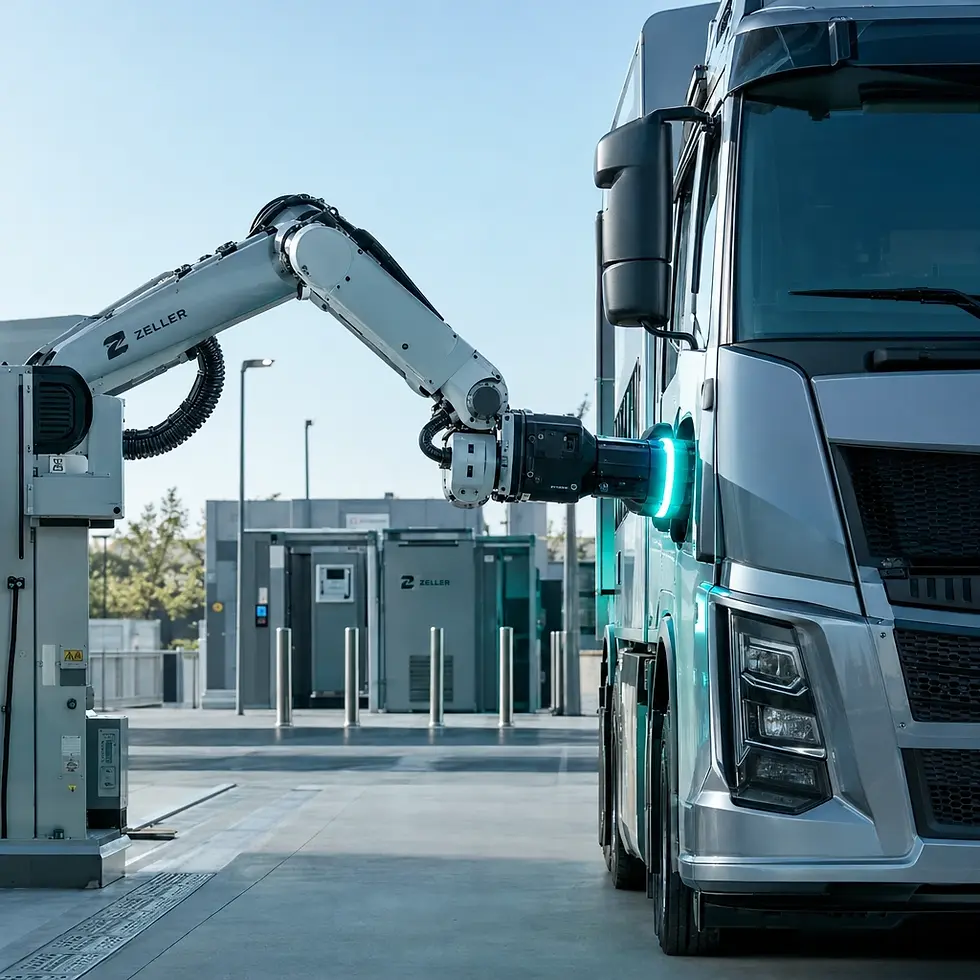
10 · Couplage robotique autonome haute puissance
Développement R&D de méthodes d'alignement et de couplage robotiques pour les connexions de recharge haute puissance. Les travaux explorent la vision par ordinateur, le LiDAR et les approches de contrôle pour améliorer la répétabilité et la sécurité opérationnelle ; les performances restent soumises à validation.
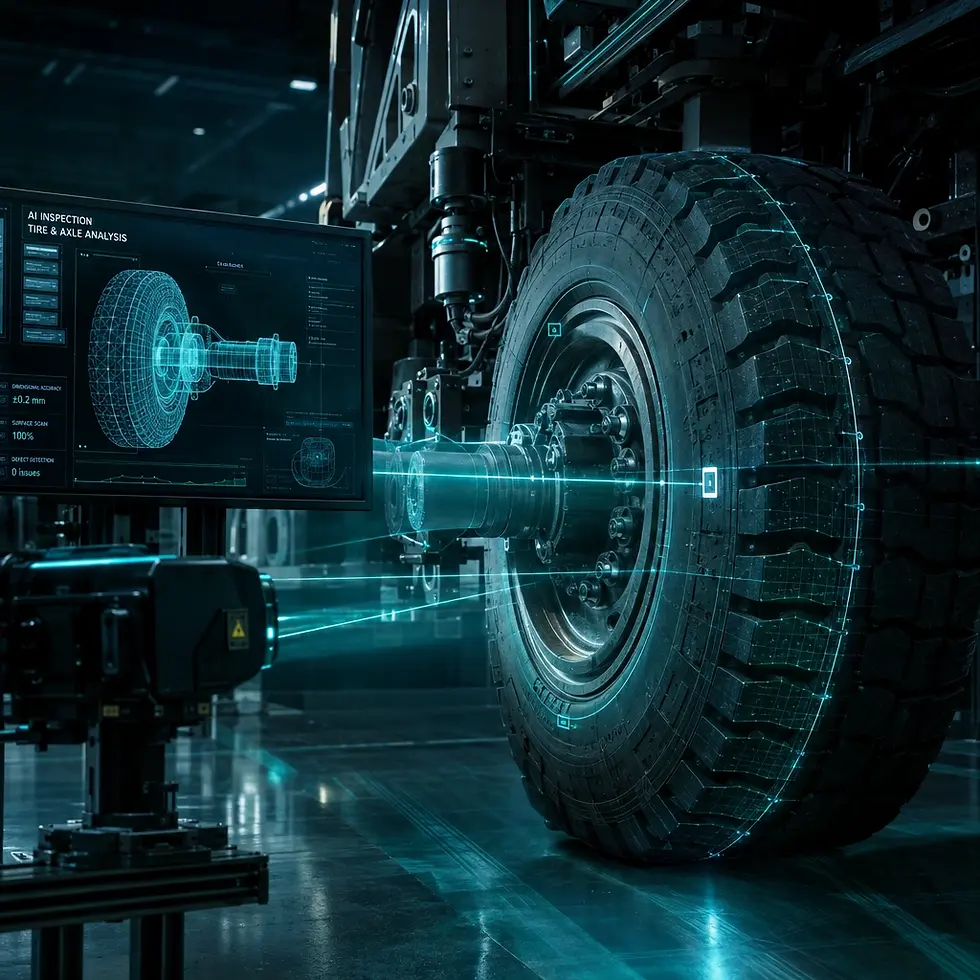
11 · Analyse IA de l'usure des pneus et de la géométrie des essieux
Développement R&D de méthodes de mesure sans contact pour l'usure des pneus et la géométrie des essieux. Les travaux explorent la détection 3D, la modélisation géométrique et l'étalonnage pour une inspection répétable ; les performances de diagnostic restent soumises à une validation sur le terrain.
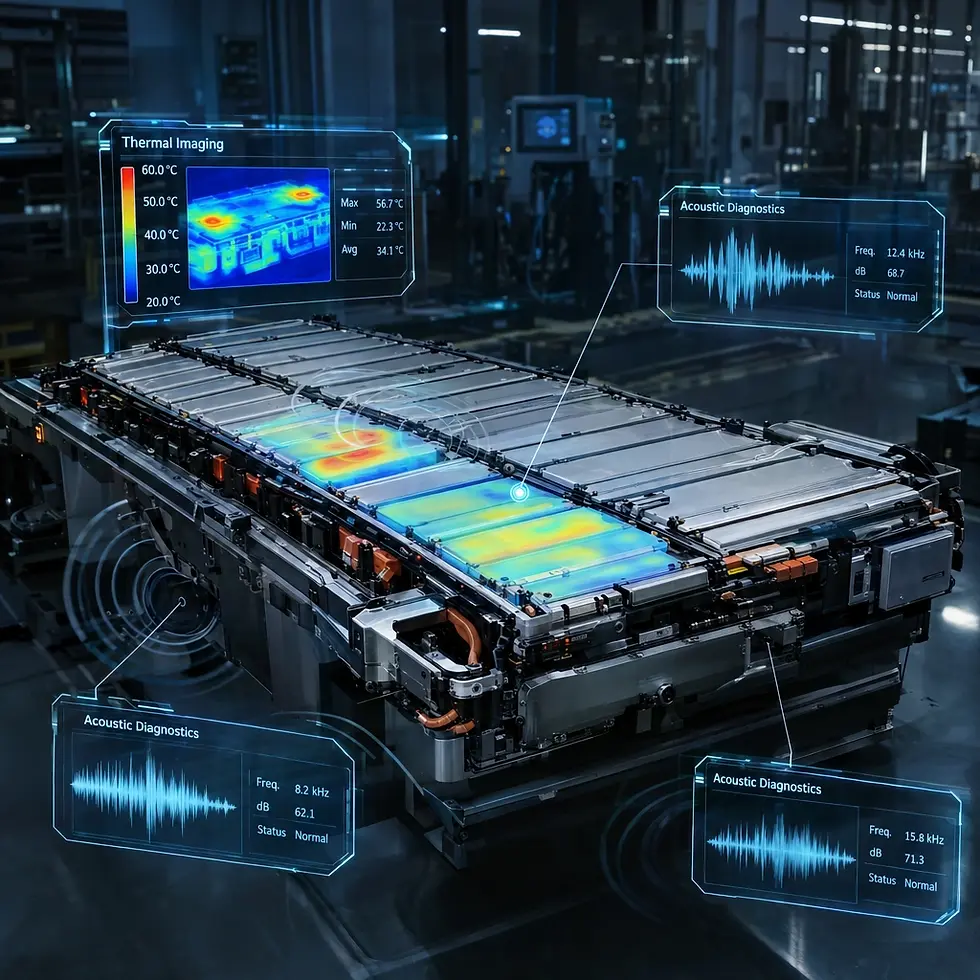
12 · Diagnostics acoustiques et thermiques des batteries
Développement R&D de méthodes de criblage acoustique et thermique de pré-charge pour la détection précoce des anomalies. Les travaux explorent des approches de détection et de classification multimodales pour l'évaluation des risques liés aux batteries ; les résultats restent soumis à des tests et une validation contrôlés.
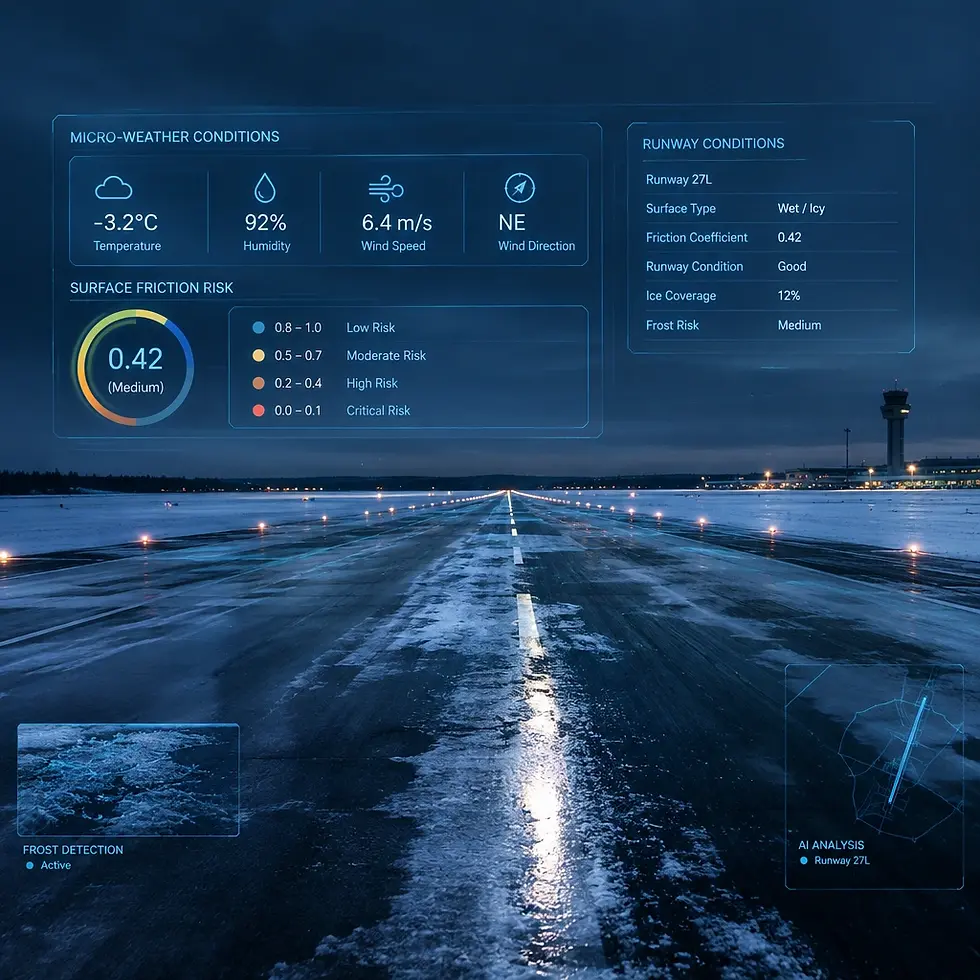
13 · IA prédictive antigivrage hivernal
Développement R&D de méthodes de prévision micro-météorologique et des risques de surface pour soutenir le dégivrage ciblé. Les travaux explorent la détection locale, la prévision et les algorithmes d'aide à la décision ; l'efficacité opérationnelle reste soumise à validation dans des conditions hivernales.
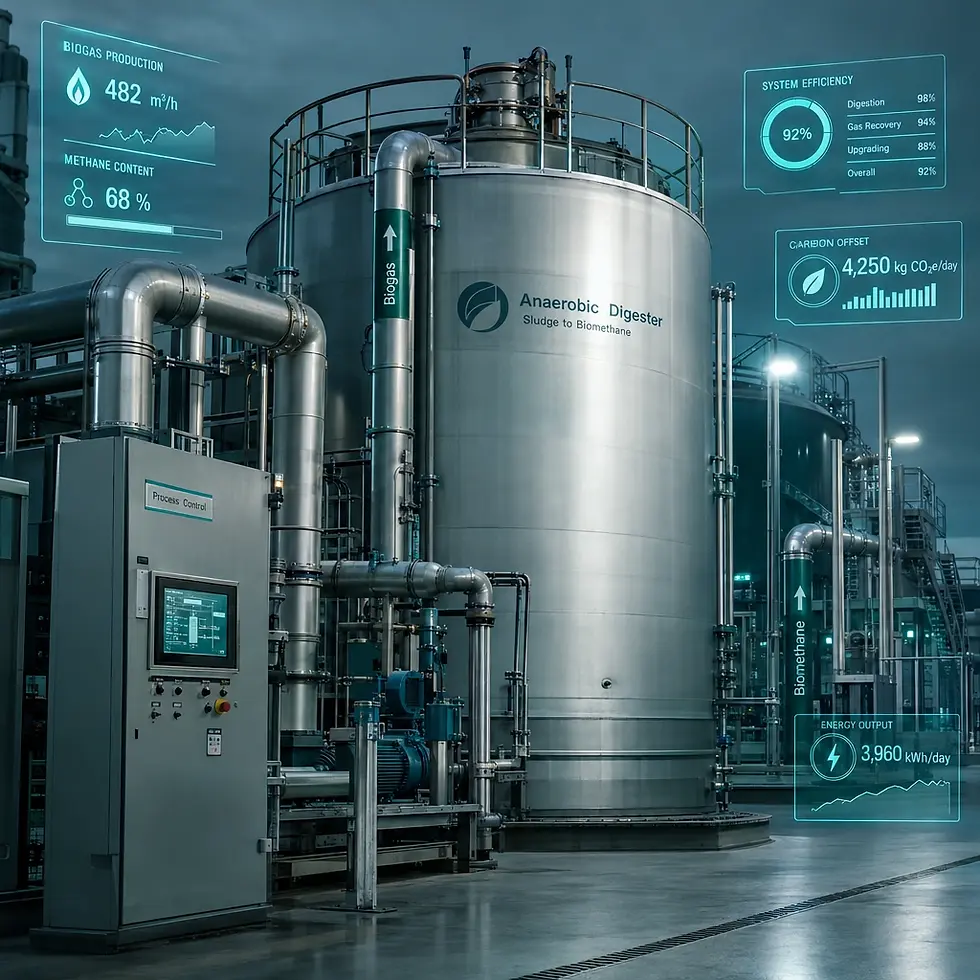
14 · Récupération microbienne de boues en biométhane
Développement R&D de l'optimisation du contrôle des processus pour la digestion anaérobie de flux organiques appropriés. Les travaux explorent les stratégies de détection, de dosage et de contrôle pour la récupération du biométhane ; la performance du processus reste soumise à des tests pilotes et à une validation.

01
WP1 · Middleware M2M déterministe
Développe une couche d'abstraction sémantique de bas niveau pour les protocoles industriels hétérogènes, incluant KUKA RSI, OPC UA, Modbus et les interfaces de contrôle de puissance. L'objectif est un flux de données unifié en temps réel avec une latence inférieure à 5 ms et une dépendance réduite à la connectivité cloud.

02
WP2 · Protection robotique en environnement difficile
Développe une enveloppe de protection articulée pour les robots opérant dans des environnements humides, chimiques, poussiéreux et soumis à des conditions thermiques changeantes. La pression positive pilotée par capteurs et le contrôle thermo-hygrométrique visent à protéger le robot tout en préservant sa plage de fonctionnement.

03
WP3 · Profilage LiDAR 3D haute vitesse et IA spatiale en périphérie
Intègre la numérisation LiDAR 3D industrielle et le traitement de nuages de points pour reconstruire les géométries des véhicules et industrielles en temps réel. L'IA en périphérie (Edge AI) prend en charge le profilage des objets, la compréhension spatiale et les trajectoires robotiques adaptatives avec un traitement respectueux de la vie privée.

04
WP4 · Micro-réseau prédictif & EMS Mégawatt
Développe un système de gestion de l'énergie qui corrèle les signaux du marché de l'électricité, la production locale, le stockage et les charges attendues. L'objectif est de prévoir la demande, de gérer les pics de charge et d'optimiser l'utilisation de l'énergie dans les opérations industrielles à haute puissance.
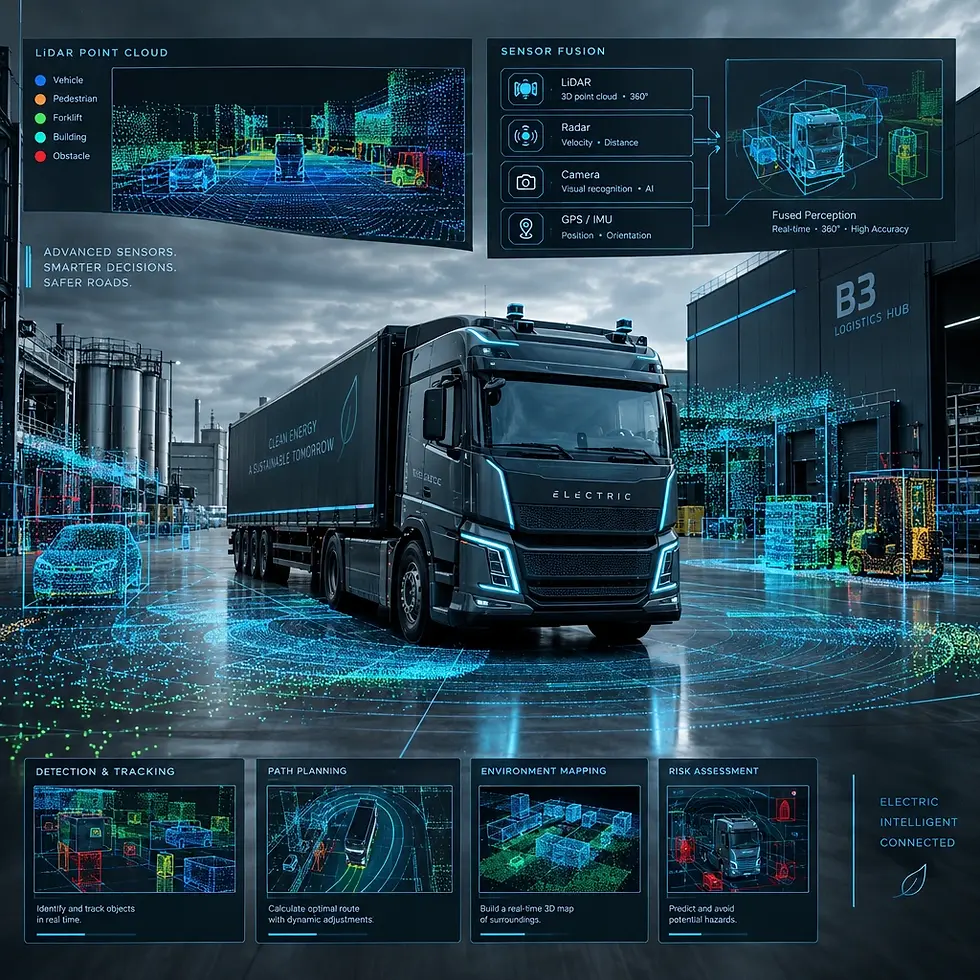

COMMERCIAL CONTEXT
Modules 05–22 build on the shared WP1–WP4 foundation for potential industrial deployment.
R&D focuses on pressurised robotic envelopes with internal microclimate control to protect standard industrial robots from heat, dust, moisture and caustic chemicals. It also explores a closed-loop treatment system targeting up to 90% industrial water recycling and sludge-to-biomethane recovery. All figures remain R&D validation targets until measured during pilot operation.
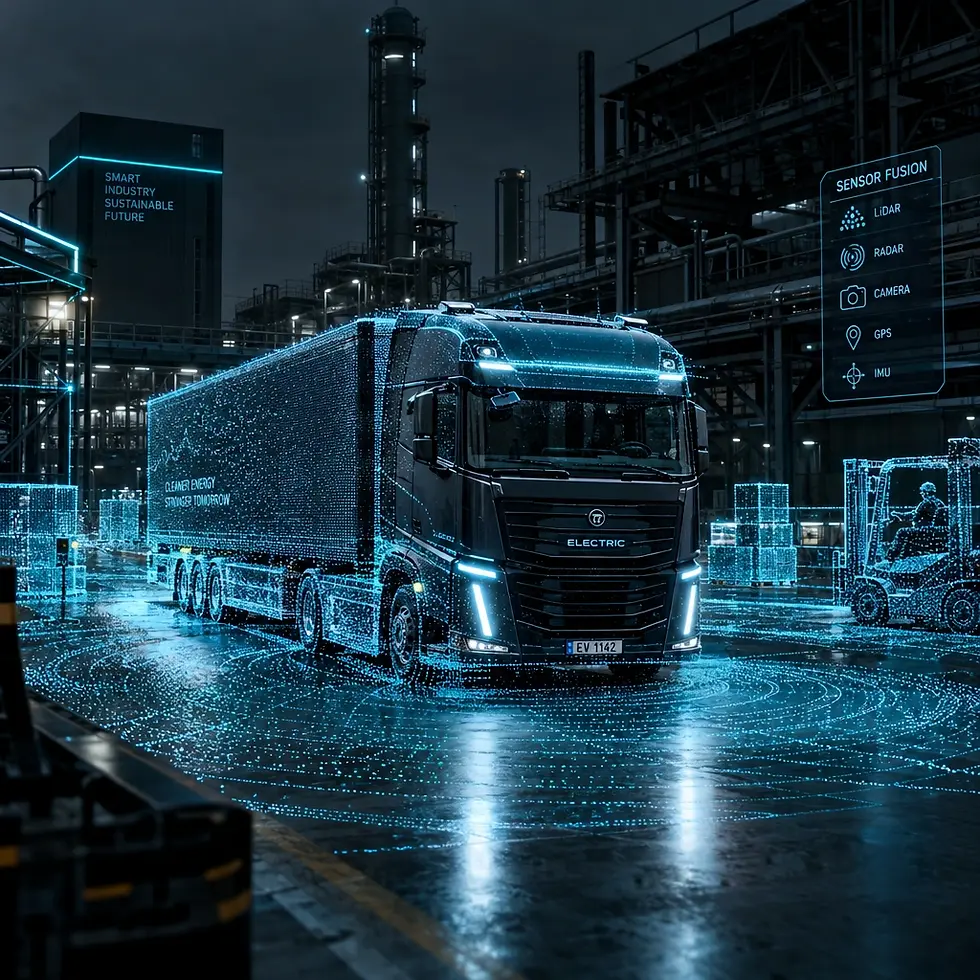

VALIDATION EVIDENCE
Nandrin validation protocols are intended to support measured performance claims and customer-specific deployment-readiness assessments.
A facility-wide digital twin is being developed to simulate vehicle flows, equipment loads and energy demand before site changes are made. In parallel, the research programme addresses OT cybersecurity through network segmentation, encrypted device communication and access controls aligned with recognised industrial standards, helping connected infrastructure remain secure and auditable.
MONACO 63 HUB
MONACO 63 HUB est une plateforme européenne industrielle cyber-physique et DeepTech. Ses quatre lots de travaux (WP1–WP4) et ses 18 modules commerciaux (05–22) combinent robotique, IA, intelligence spatiale LiDAR 3D, intergiciels déterministes machine-à-machine, systèmes énergétiques prédictifs et jumeaux numériques pour un déploiement dans six secteurs industriels stratégiques.
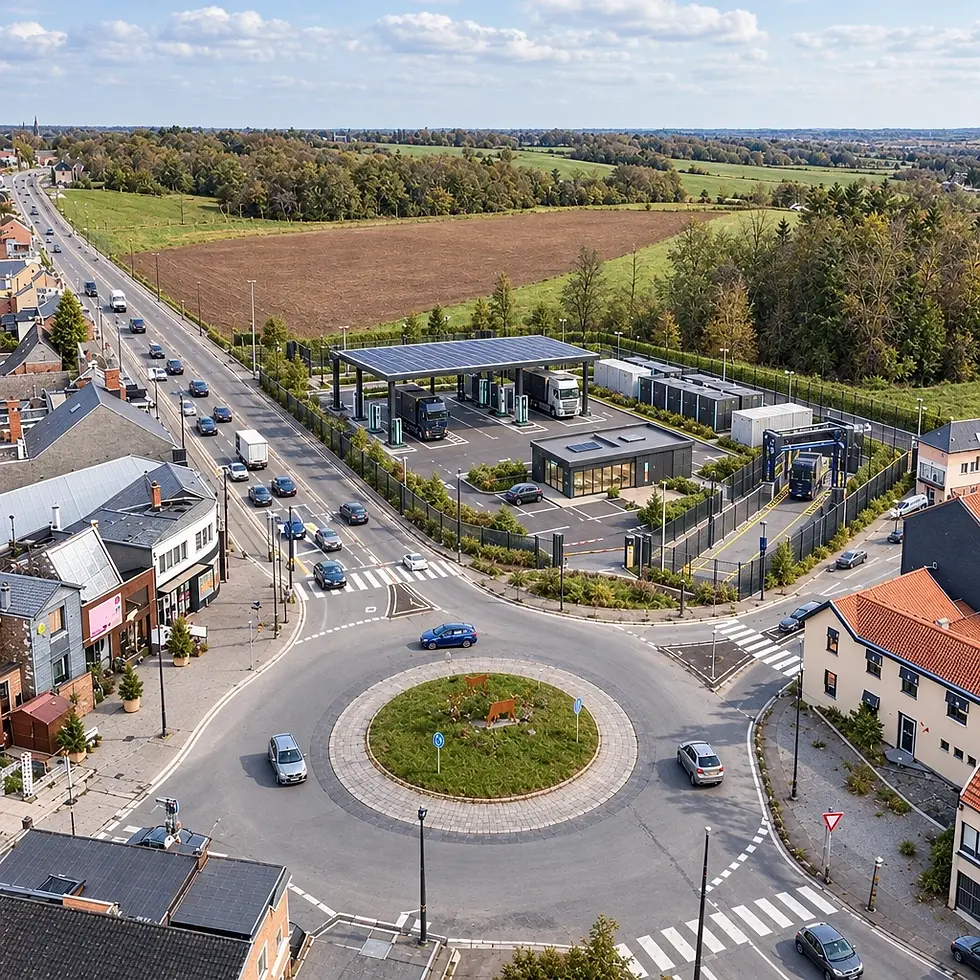
Banc d'essai de validation en direct de Nandrin · N63 · Belgique
Banc d'essai de validation en conditions réelles soutenu par le SPW (Réf : DI 26/083)
Situé sur la Route du Condroz (N63) à Nandrin, notre site en pleine propriété de 3 689 m² est le banc d'essai de validation en conditions réelles soutenu par le SPW pour les quatre lots de travaux (WP1–WP4) principaux du SPW et 18 modules commerciaux avancés. Le programme est conçu pour tester ces capacités dans des conditions industrielles exigeantes avant une éventuelle licence commerciale à travers l'Europe. Tous les indicateurs techniques et financiers sont des objectifs de validation R&D et des scénarios de planification commerciale, alignés sur les règles de subvention du SPW de la Région wallonne et les normes des investisseurs institutionnels.
Au-delà de la logistique
Six secteurs industriels prioritaires activés par la plateforme : Acier et Métallurgie, Automobile, Logistique lourde et Ports, Énergie et Services publics, Aviation et Aéroports, et Entreposage.
Validé à Nandrin et conçu pour un déploiement reproductible dans les environnements industriels européens.
Nandrin Live Validation Testbed
Validation en conditions réelles soutenue par le SPW (Réf : DI 26/083)
Notre installation de Nandrin N63 est le banc d'essai de validation en conditions réelles soutenu par le SPW (Réf : DI 26/083), où les 4 lots de travaux (WP1–WP4) principaux du SPW et 18 modules commerciaux avancés sont testés dans des conditions industrielles extrêmes avant leur licence commerciale à travers l'Europe. Positionné sur le corridor N63 entre Liège, Namur et Luxembourg, il sert de cas de référence européen visible pour 6 secteurs industriels. Toutes les métriques techniques et financières sont présentées comme des objectifs de validation R&D et des scénarios de planification commerciale.
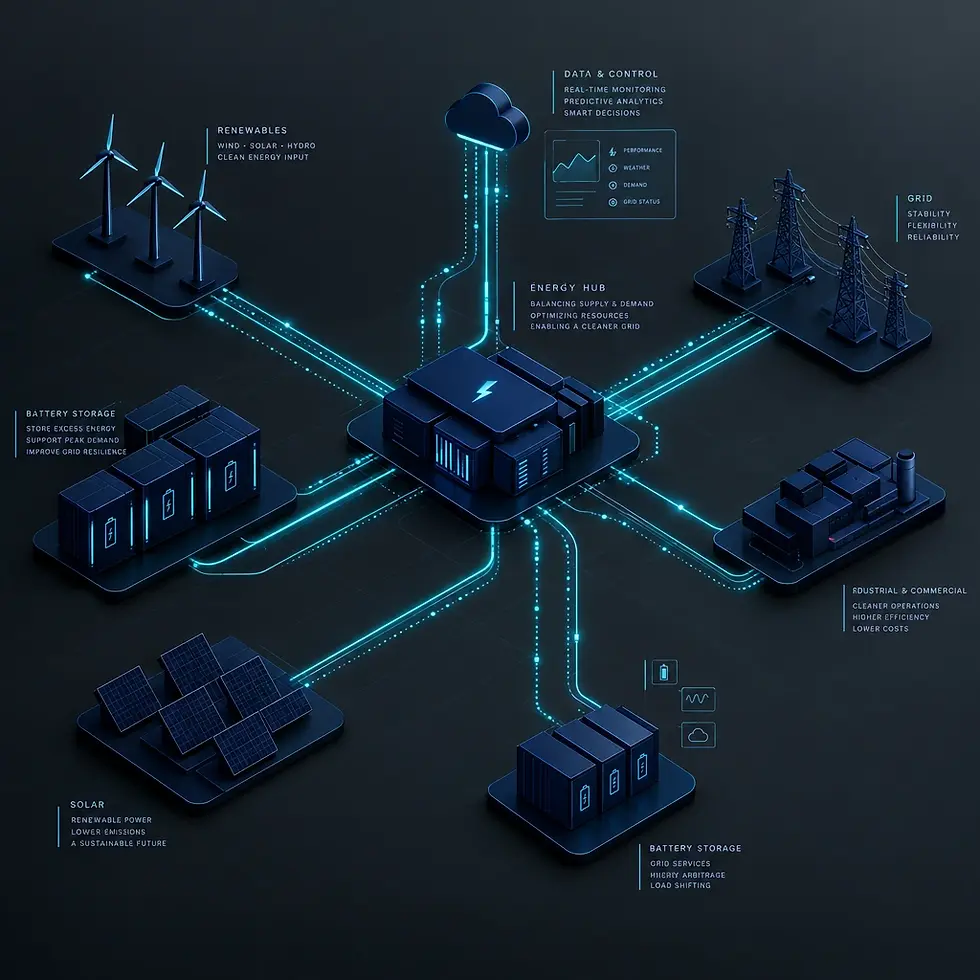
SPW Work Packages WP1–WP4
Cibles de validation pour le middleware cyber-physique, l'inspection LiDAR 3D, la protection robotique et la gestion prédictive de l'énergie, testées sous des charges industrielles réelles.
18 modules commerciaux
Les modules 05–22 traduisent les quatre lots de travaux principaux en opportunités modulaires de logiciels B2B, d'IA, d'API et d'intégration.
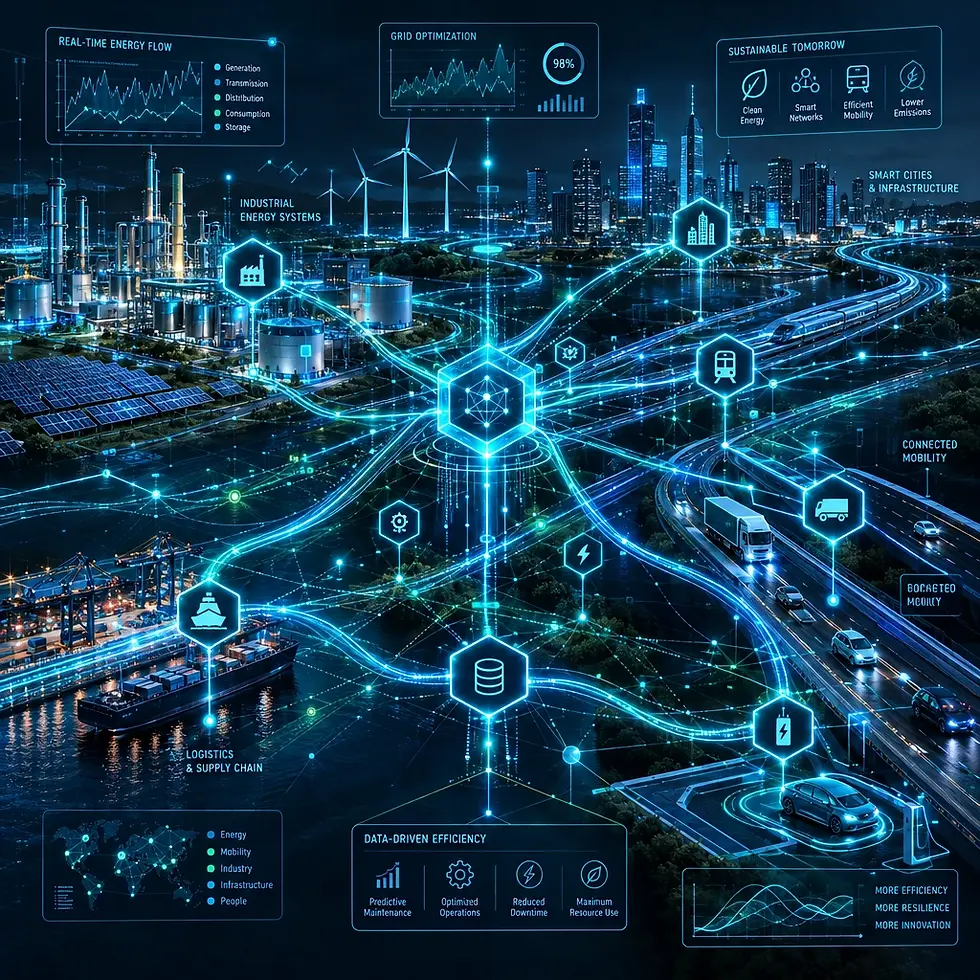
Parcours de licence européen
Digital-twin evidence from Nandrin is intended to support transparent, SPW-aligned transfer of validated modules to steel, automotive, port, energy and municipal partners across Europe.
Validation et gouvernance

Banc d'essai de validation en direct de Nandrin
L'installation de Nandrin N63 est le banc d'essai de validation en conditions réelles soutenu par le SPW (Réf : DI 26/083). Les quatre lots de travaux principaux du SPW (WP1–WP4) et 18 modules commerciaux avancés y sont testés dans des conditions industrielles exigeantes avant une éventuelle licence commerciale à travers l'Europe.

Cadre de gouvernance institutionnelle
Toutes les mesures techniques et financières sont présentées comme des objectifs de validation R&D et des scénarios de planification commerciale, alignés sur les règles de subvention du SPW de la Région wallonne et les normes des investisseurs institutionnels.

Hub DEEPTECH : Robotique en environnement difficile et orchestration M2M déterministe
R&D expérimentale en robotique pour environnements difficiles, systèmes de protection et applications industrielles circulaires liées à l'eau.
Nandrin Live Validation Testbed
WP1
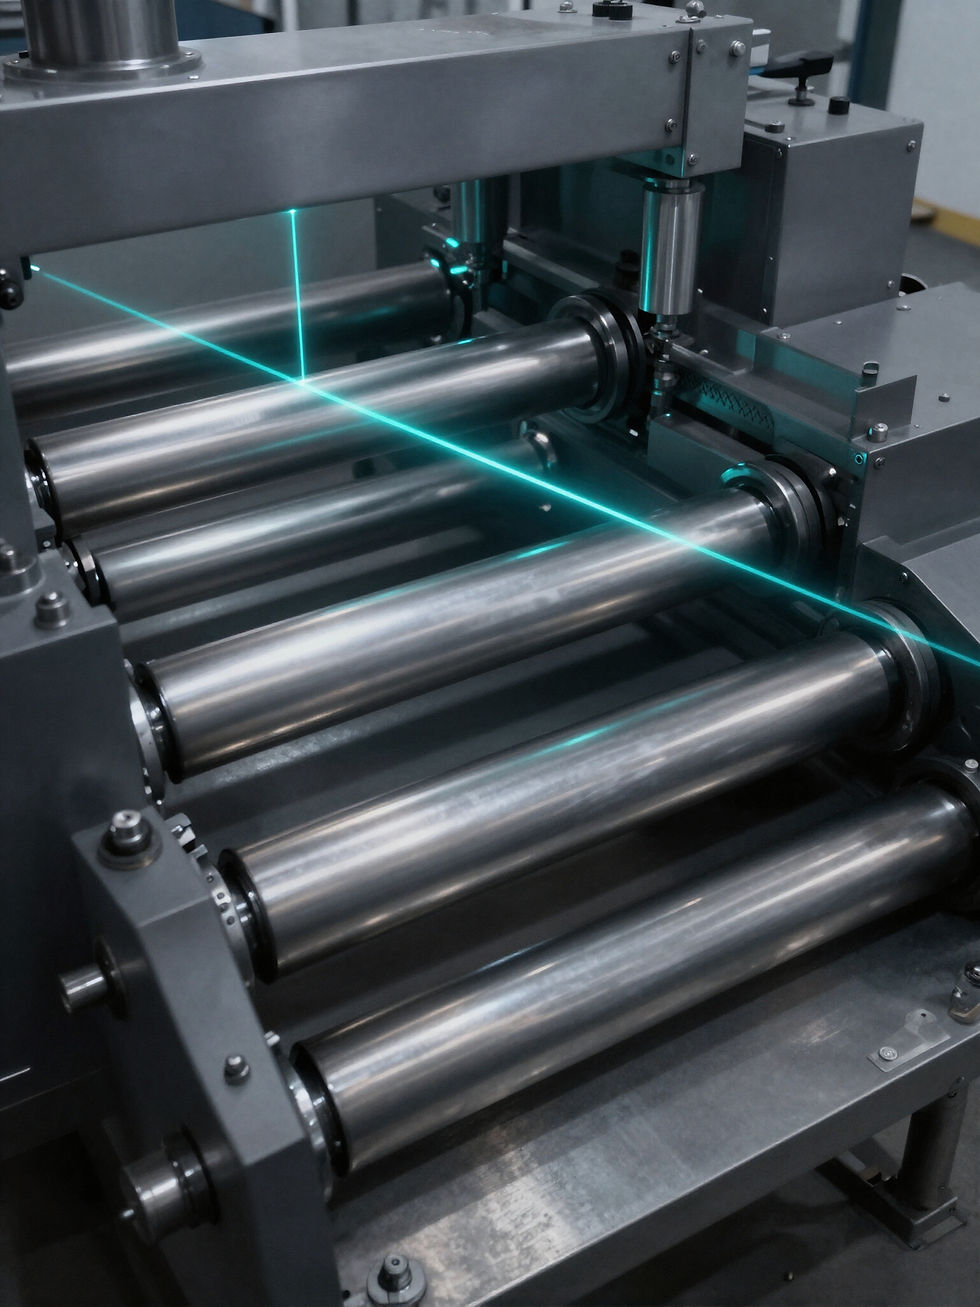
WP2

WP3

WP4

Validation soutenue par le SPW (Réf : DI 26/083)
Notre installation de Nandrin N63 est le banc d'essai de validation en conditions réelles soutenu par le SPW (Réf : DI 26/083), où les quatre lots de travaux (WP1–WP4) principaux du SPW et 18 modules commerciaux avancés sont testés dans des conditions industrielles exigeantes avant une éventuelle licence commerciale à travers l'Europe. Tous les indicateurs techniques et financiers restent des objectifs de validation R&D et des scénarios de planification commerciale, alignés sur les règles de subvention du SPW de la Région wallonne et les normes des investisseurs institutionnels.
ÉCOSYSTÈME DE R&D INDUSTRIELLE
Technologie, intégration et partenaires de l'écosystème soutenant la plateforme MONACO 63 HUB.
Informatique industrielle et contrôle
COMPUTING & AUTOMATION PROVIDER
L'informatique industrielle et le contrôle fournissent la base pour une coordination en temps réel entre les dispositifs de terrain, les systèmes énergétiques et les logiciels de niveau supérieur.
Systèmes de robotique industrielle
La robotique industrielle soutient l'ingénierie de protection et les opérations automatisées dans des environnements humides et chimiquement agressifs exigeants.
Intégration des systèmes industriels
L'intégration des systèmes prend en charge des architectures de contrôle déterministes et une synchronisation robotique précise sur l'ensemble des équipements connectés.
Traitement automatisé des véhicules
Les systèmes automatisés de traitement et d'inspection des véhicules fournissent une couche de référence pour des opérations répétables à haut débit dans les ports, les réseaux d'inspection et les environnements de flotte.
ÉCOSYSTÈME DE FOURNISSEURS
Robotique KUKA · LiDAR 3D SICK · Contrôle industriel Beckhoff
Cadre de R&D public
AUTORITÉ DE FINANCEMENT DE LA R&D PUBLIQUE
Le financement public de la R&D et l'évaluation administrative fournissent le cadre institutionnel du programme de développement régional proposé. L'écosystème technologique plus large comprend la robotique industrielle, la détection 3D, l'automatisation, l'informatique en périphérie (edge computing), le traitement des véhicules et l'infrastructure énergétique. Les engagements commerciaux restent soumis à des accords définitifs.
INFRASTRUCTURE INDUSTRIELLE EUROPÉENNE CYBER-PHYSIQUE
36-Month Commercialisation Roadmap
Phase 1 · Months 1–12 (Core Architecture): Develop WP1 deterministic M2M middleware (<5 ms); prototype WP2 pressurized robotic protection; confirm system architecture, supplier interfaces (KUKA, SICK, Beckhoff), and test protocols while mobilizing the engineering team and IP framework.
Phase 2 · Months 13–24 (LiDAR AI & EMS): Integrate WP3 3D LiDAR point-cloud spatial AI and WP4 predictive Megawatt EMS; validate interoperability on the Nandrin testbed and launch initial paid customer pilots for priority applications.
Phase 3 · Months 25–36 (Integrated Validation & Scale): Complete full system testing, operational validation, and SPW technical reporting (targeting TRL 7+ subject to test outcomes), while scaling recurring SaaS/API licensing across European industrial sectors.
MONACO 63 GROUP accueille favorablement les discussions structurées avec les investisseurs technologiques, les opérateurs logistiques, les partenaires énergétiques, les intégrateurs industriels et les clients de déploiement stratégique.
TechCo and SiteCo remain legally and financially separate. Commercial projections, public-funding status, IP ownership, data rights and intercompany arrangements remain subject to source-document review and definitive legal, tax and shareholder documentation.
Technical and commercial progress is tracked through a 36-month programme currently in Phase 1, Month 2. Completed TRL 4 laboratory and algorithmic validation provides a foundation for the next validation stages; all future targets remain subject to documented testing.